 Aivle Robotics
文档库
外观、尺寸与结构安装
ESP32-S3-CAM-Mini 使用与开发手册
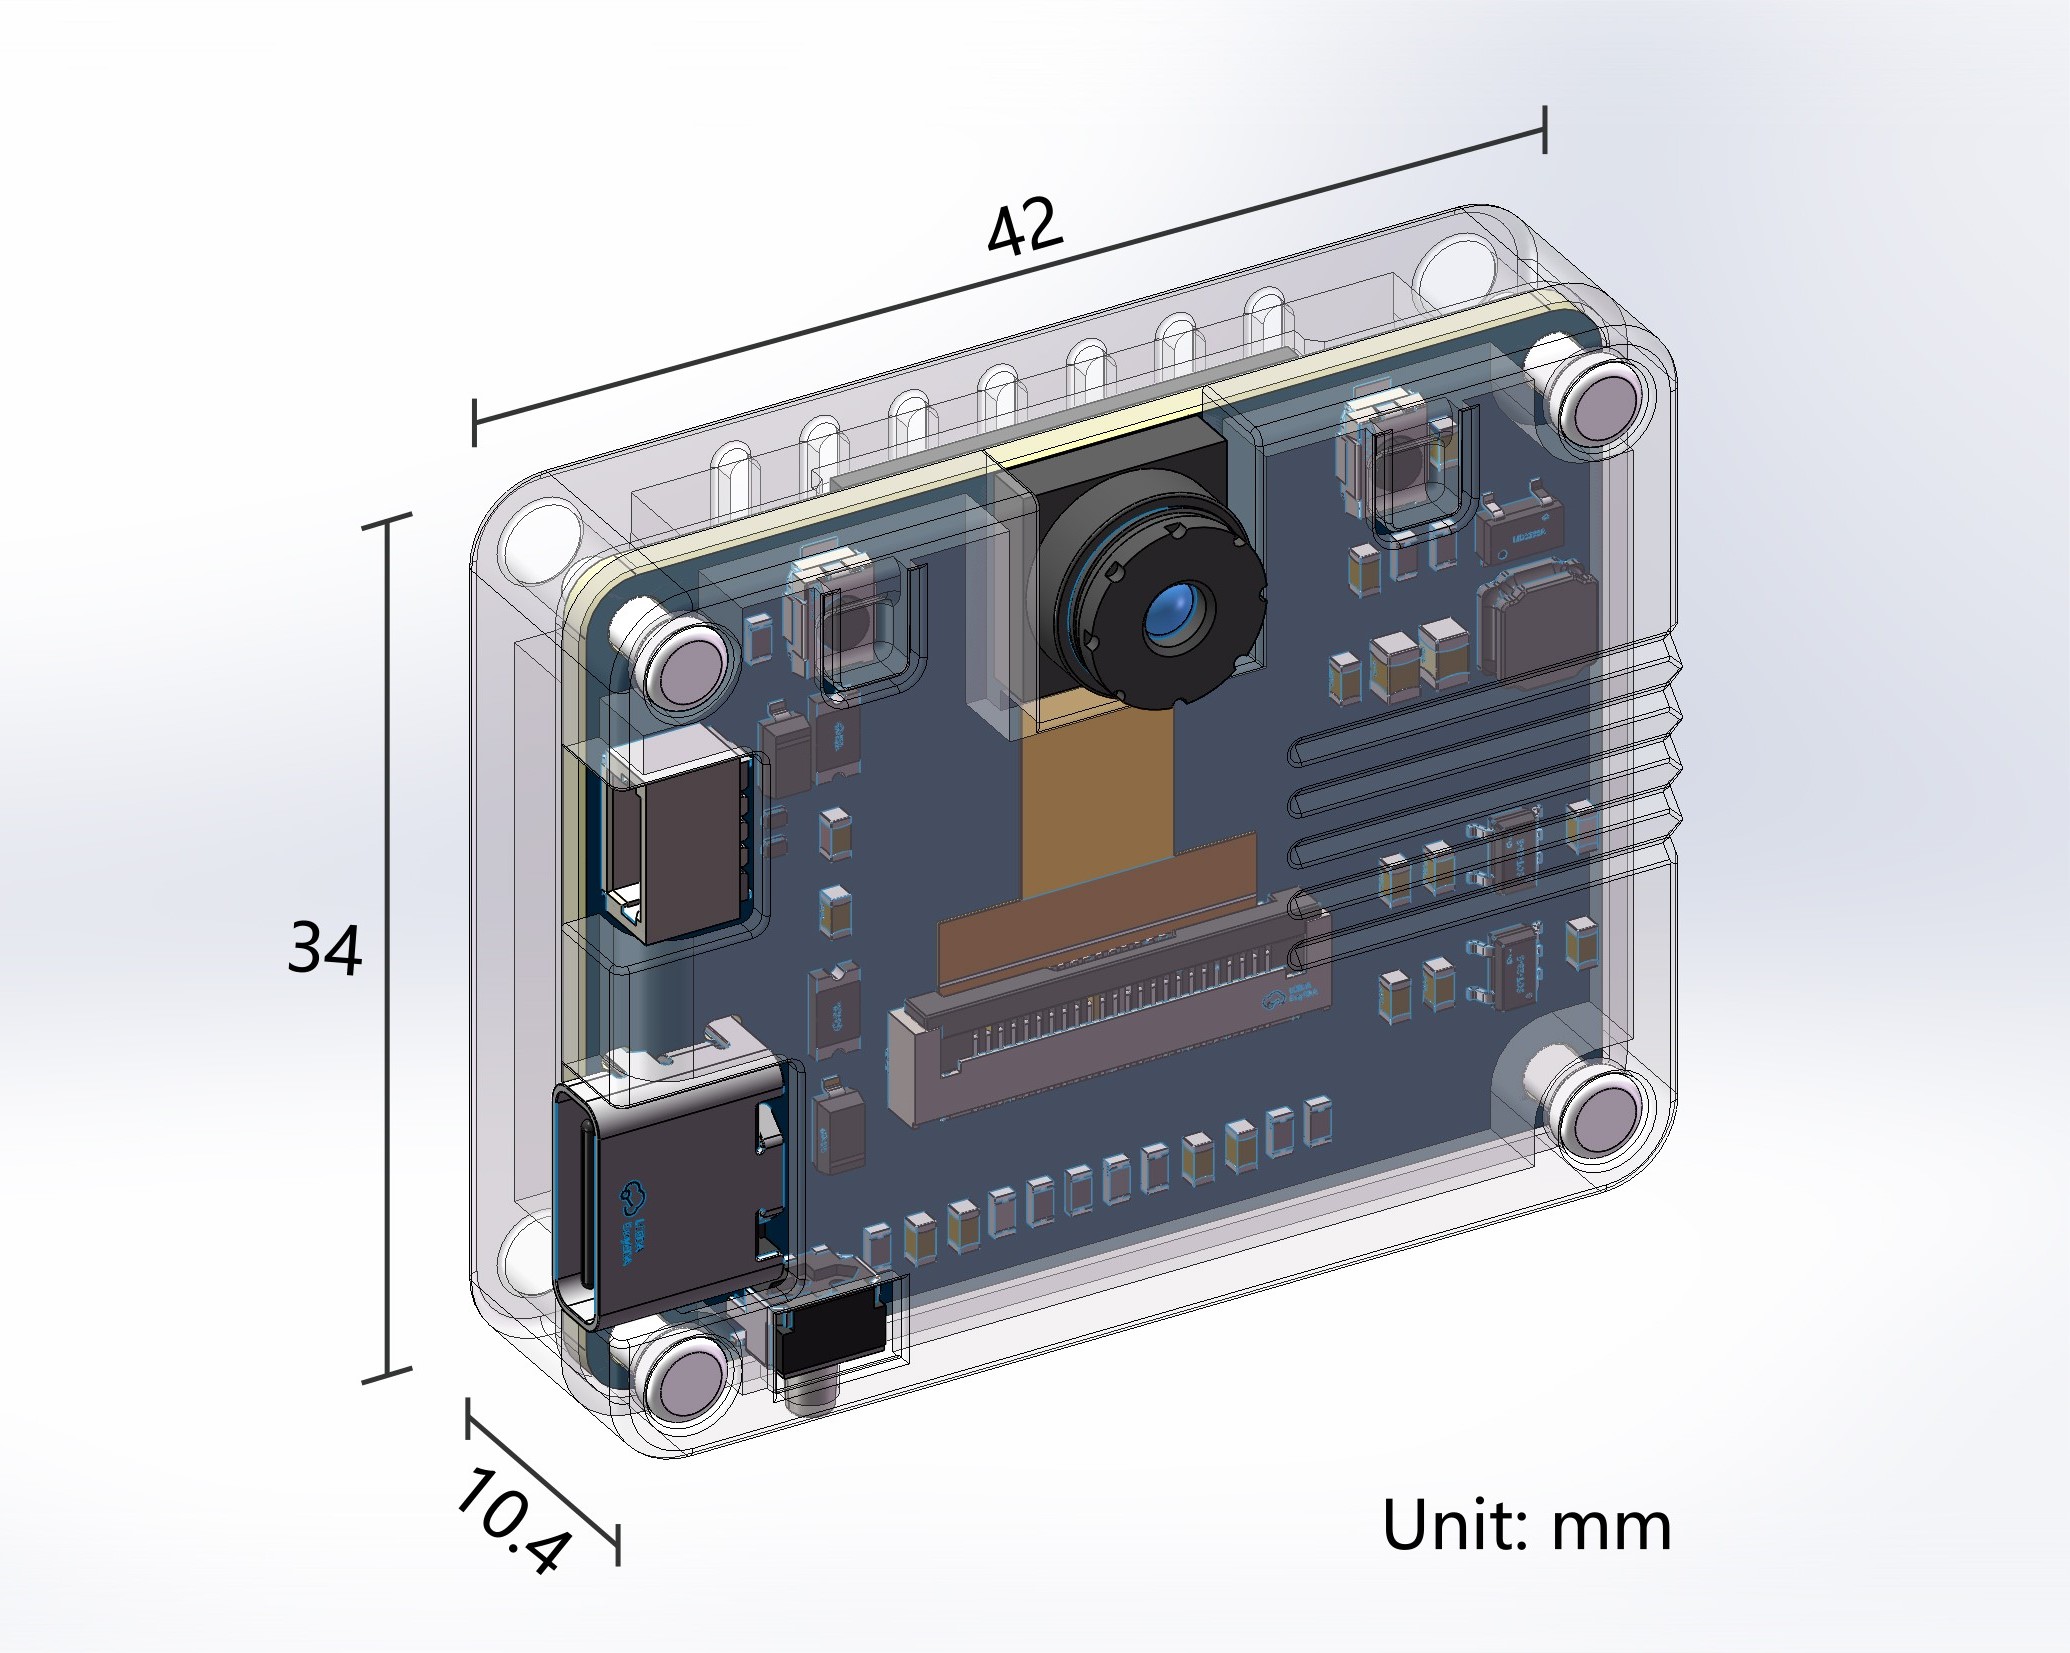
模块默认带外壳,背部设有4颗M2螺母,可用于安装支架。单独购买模块与六足套餐的配件可能不同:单独模块的安装支架需另行选配,六足套餐带配套支架。以实际购买清单为准。
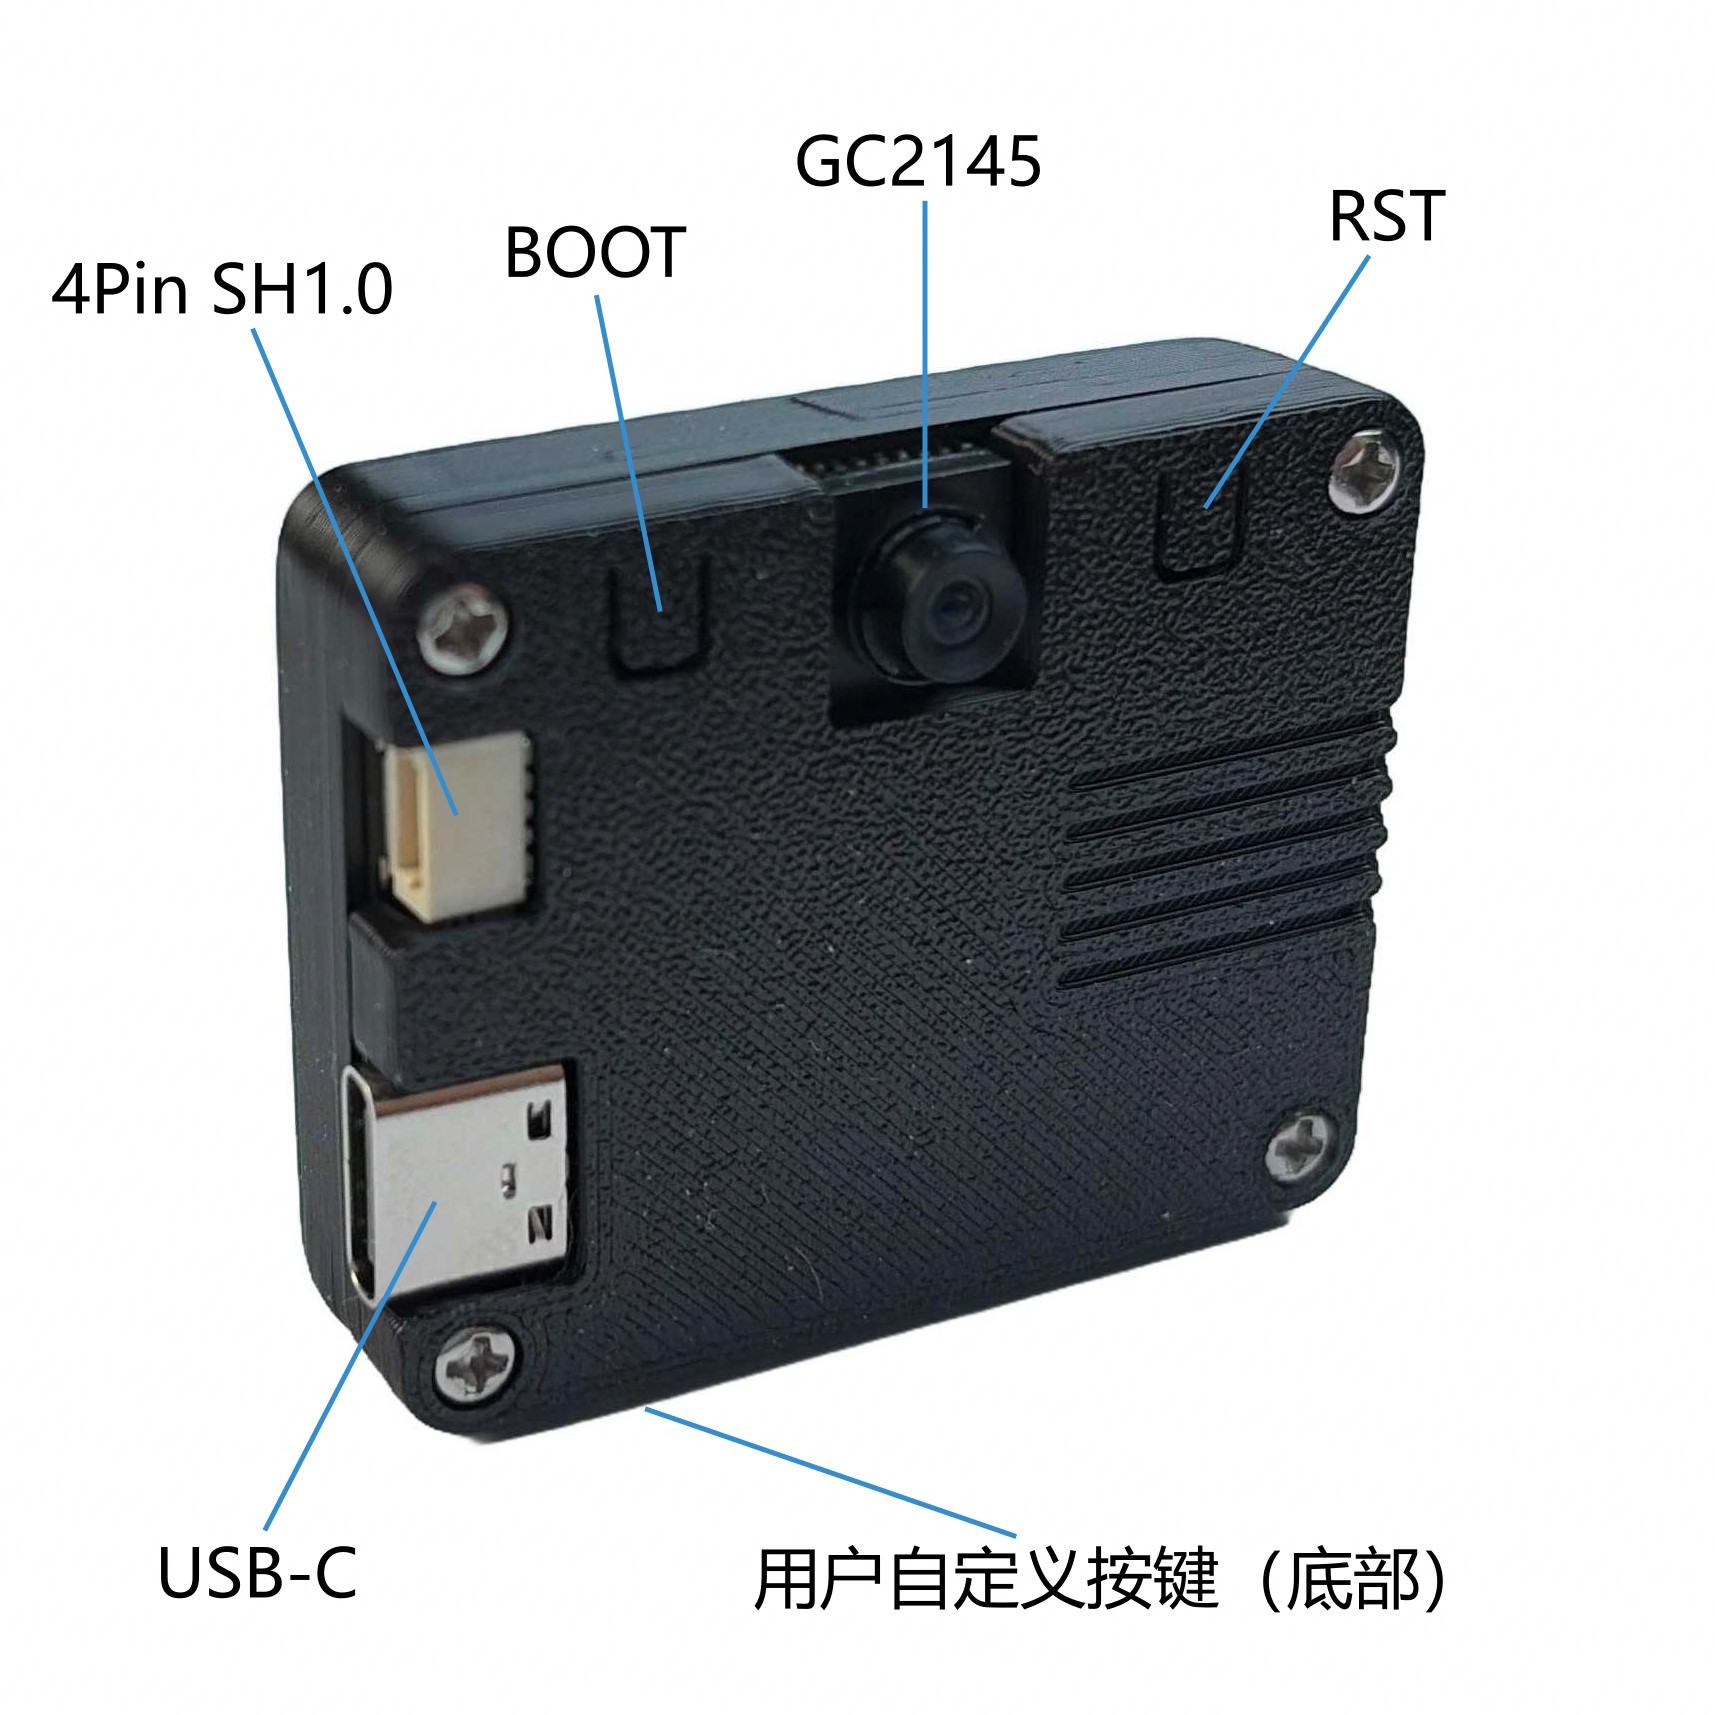
先识别几个位置
镜头前方保持无遮挡;USB-C用于供电、下载和日志;SH1.0 4Pin连接主控;BOOT与RST/EN用于下载恢复;USER由应用自行定义。外壳开口不能挤压排线或遮挡镜头。
尺寸与孔位请按配套产品尺寸图确认。ESP32-S3模组尺寸不是整块开发板或外壳尺寸,不能拿模组数据设计安装孔。 正式图纸统一放在资料下载(对应章节本次未导入)。
安装步骤
- 断开全部电源,先在机器人上确认模块位置和观察方向。
- 用对应版本的底座/支架与外壳背部M2螺母固定。螺钉长度应与支架厚度及可用螺纹深度匹配;未核实前不要强行拧到底。
- 避免螺钉、支架或扎带压到电路板、排线、镜头;轻拉线缆确认有余量。
- 手动检查机器人腿部运动范围,线缆不能被夹住、拉紧或拖地。
- 上电后先运行factory,观察画面方向;用于巡线时,应能看见前方地面与画面下半幅的连续黑线。
现有固件默认水平镜像和垂直翻转同时开启,用于当前摄像头安装方向。改变机械安装后,应重新验证画面左右和前后对应关系;视觉控制前必须做“目标移到画面左侧,结果x变负”的台架检查。
使用STL模型
交付范围包括视觉模块外壳及底座零件STL,不包含PCB。STL主要表达三角网格,导入切片软件时需要核对单位、缩放比例和零件版本。没有可靠尺寸图时,不要根据屏幕显示大小判断真实尺寸。
打印前核对螺母位、USB插头空间、排线弯曲空间和镜头开口。先试装再通电;打印收缩、支撑残留和材料差异都可能影响装配。当前未核验具体层高、填充率或材料方案,不把通用打印参数写成已验证的产品要求。