 Aivle Robotics
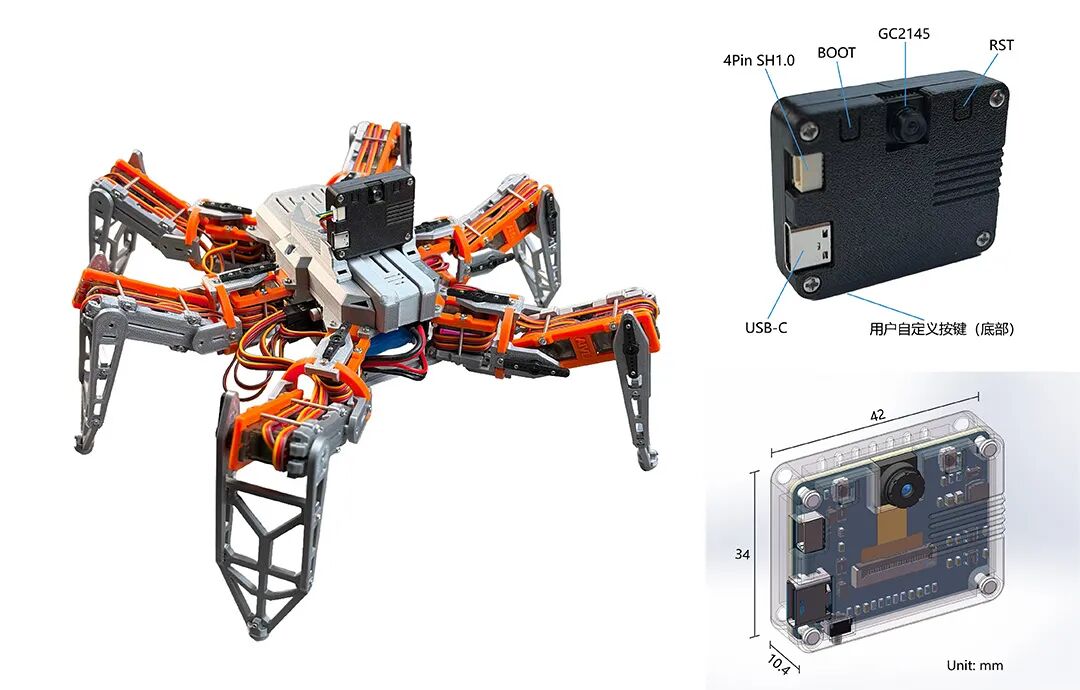
我做的迷你摄像头开发板——终于给六足机器人装上图传了
在前不久的文章《从发烫到正常出图,这块小视觉板有点曲折》里,我刚解决 ESP32-S3-CAM-Mini 的摄像头接口问题,让画面正常出来。当时说要把它装到机器人上试试。最近,这件事终于在我开源的 NodeHexa 六足机器人上跑通了。
机器人项目、调试记录与技术实践。
在前不久的文章《从发烫到正常出图,这块小视觉板有点曲折》里,我刚解决 ESP32-S3-CAM-Mini 的摄像头接口问题,让画面正常出来。当时说要把它装到机器人上试试。最近,这件事终于在我开源的 NodeHexa 六足机器人上跑通了。
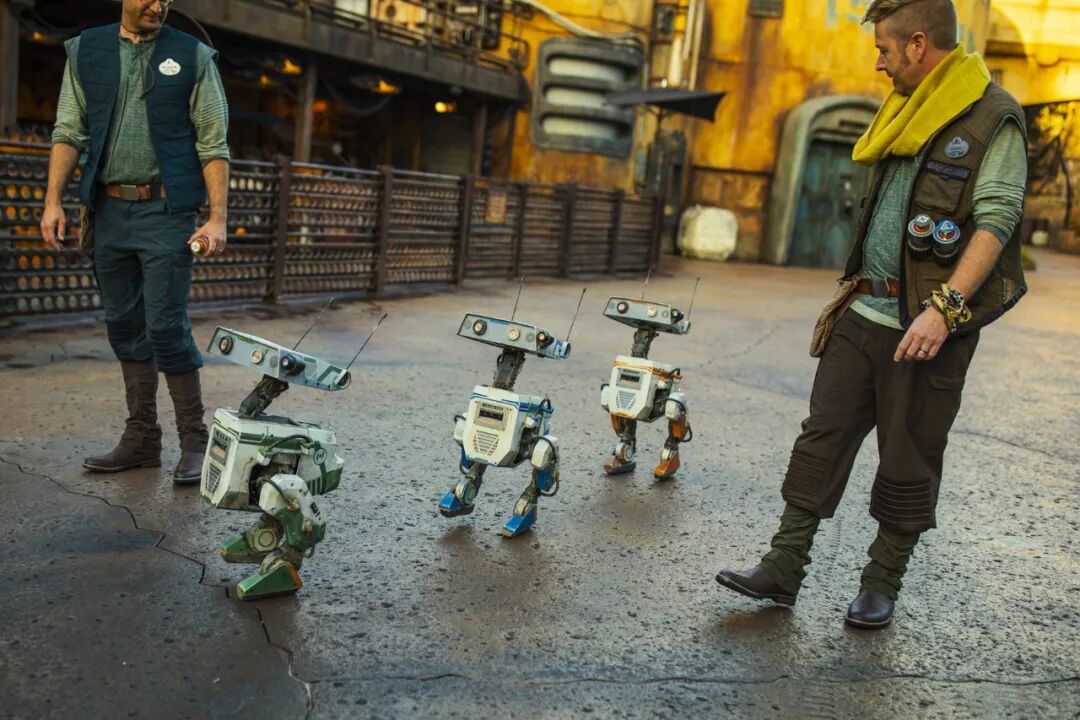
最近这段时间,MicroDuck 确实太火了。公众号、视频号、B站、海外科技媒体轮番刷屏,身边也有好几位朋友把视频转给我!
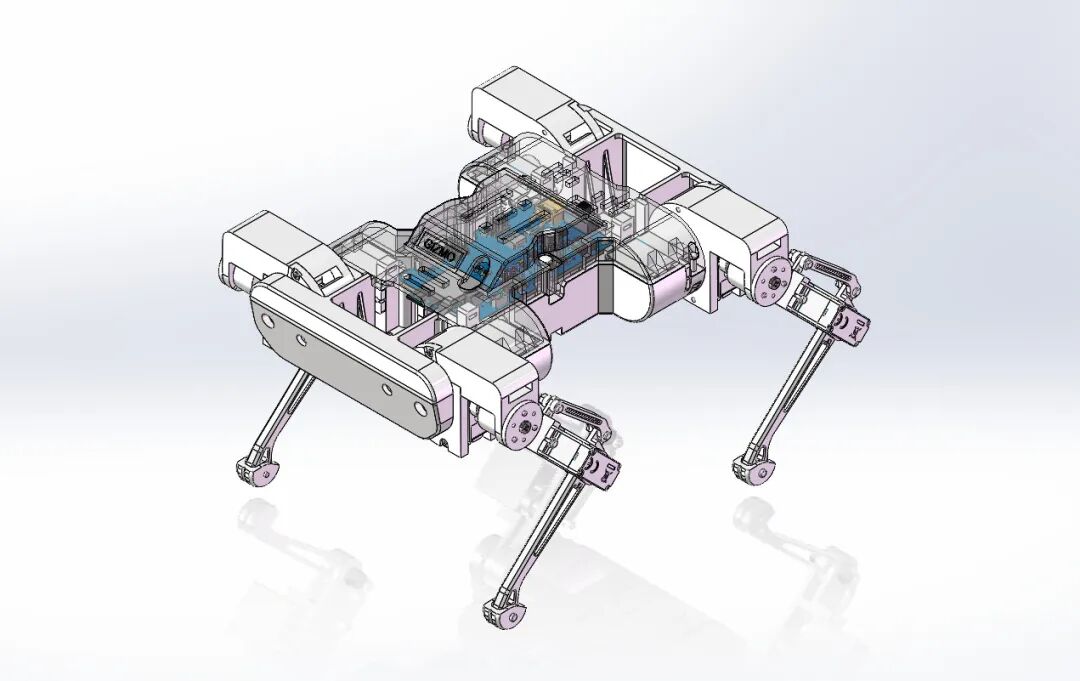
Gizmo 是我自己设计、开发的一台 12 自由度四足机械狗。它有四条腿,每条腿三个关节。
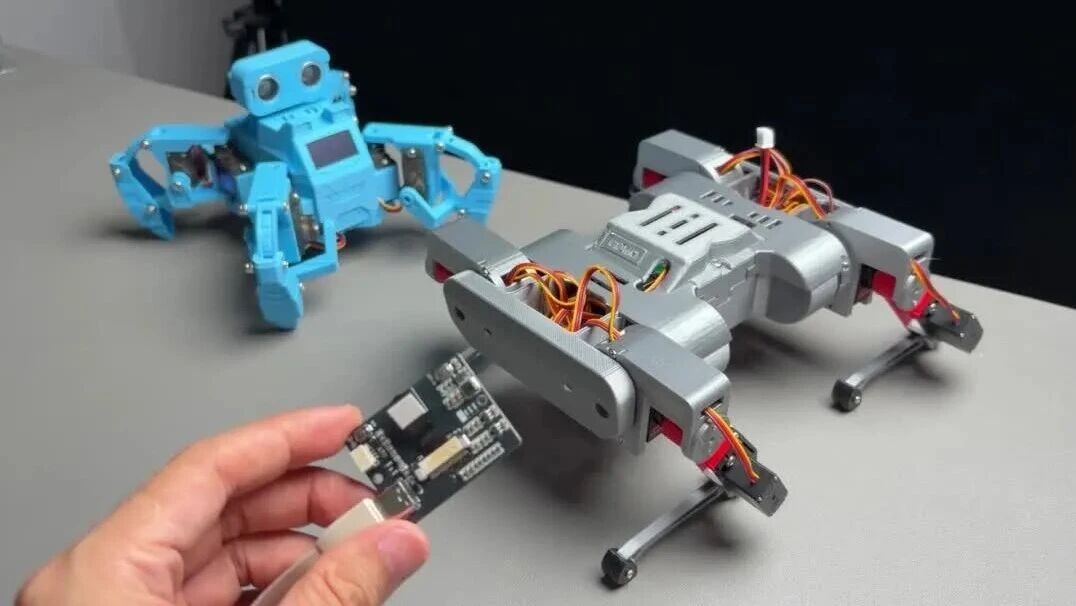
上一篇《计划给机器人加视觉,看看 OpenMV 之外,视觉开发板怎么选》里,我比较了几种常见视觉板。当时的想法是先让视觉端稳定“看见”,再把结果交给机器人主控。
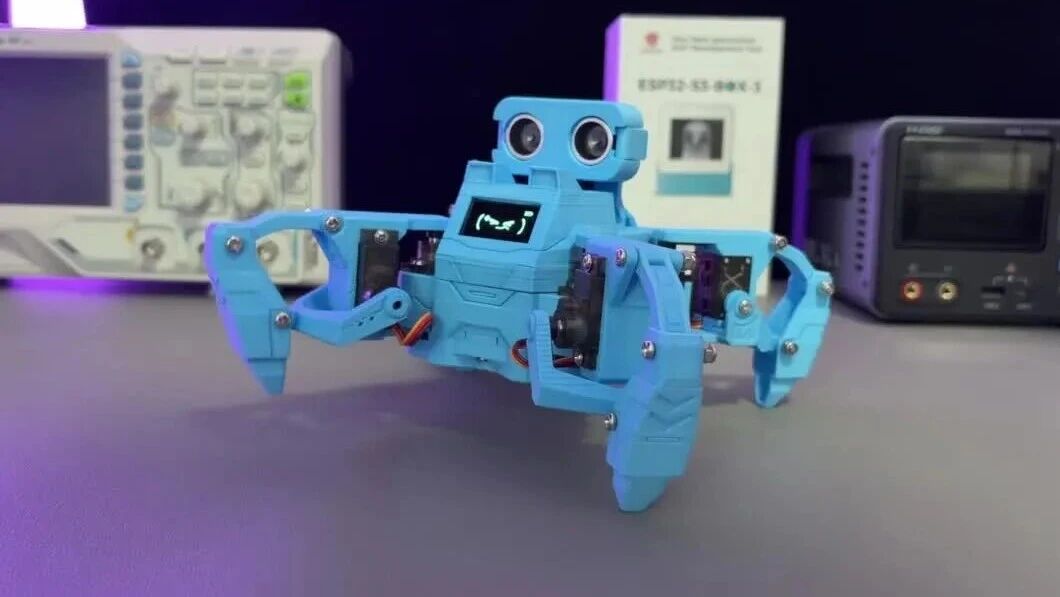
在之前《新四足机器人 Simba 但是原型机:这次我想试试 2DOF 腿!》这篇文章里,我给大家介绍了一台还在快速验证阶段的四足机器人。
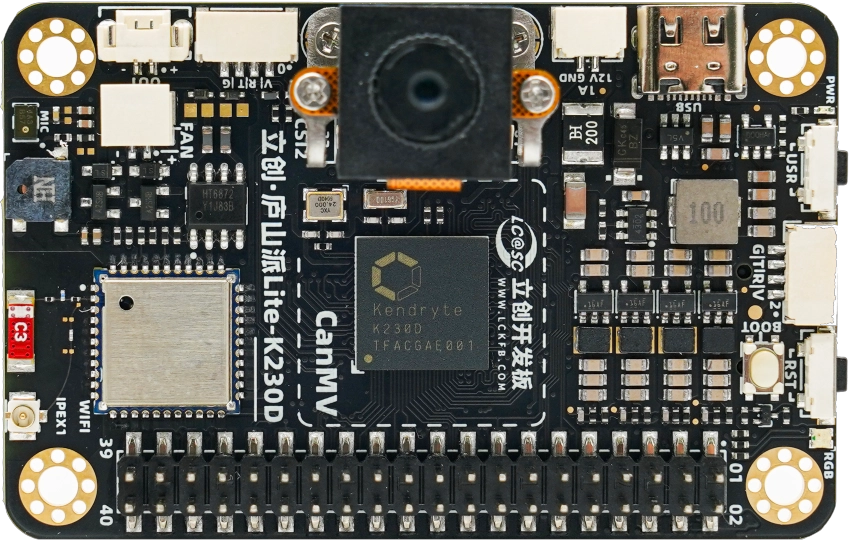
这两天刷到嘉立创那篇《DDR涨价了,这块 AI 视觉开发板,咋还是100出头?》,正文和评论我都过了一遍。目前我的四足舵机机器狗已调通全套运动学算法与遥控通信链路,正打算新增视觉感知功能,刚好就关注到这篇低成本 AI 视觉板的文章。

Simba 是一台处于原型阶段的 2DOF 四足机器人。它不是已有六足或蜘蛛式四足的换壳,而是用于验证受限工作空间、ESP-SR 离线语音识别,以及 AI 辅助固件架构设计的新平台。

这次 NodeHexa 更新集中在四类体验:运动按钮可切换持续/单次触发,新增三种表演模式,支持六条腿的独立控制,并在 Web 页面增加电池状态与低电量保护提示。NodeQuadMini 同期也修复了舵机运动超限位问题。