 Aivle Robotics
DIY 四足机器人 Spippy 的动作、表情、感知演示
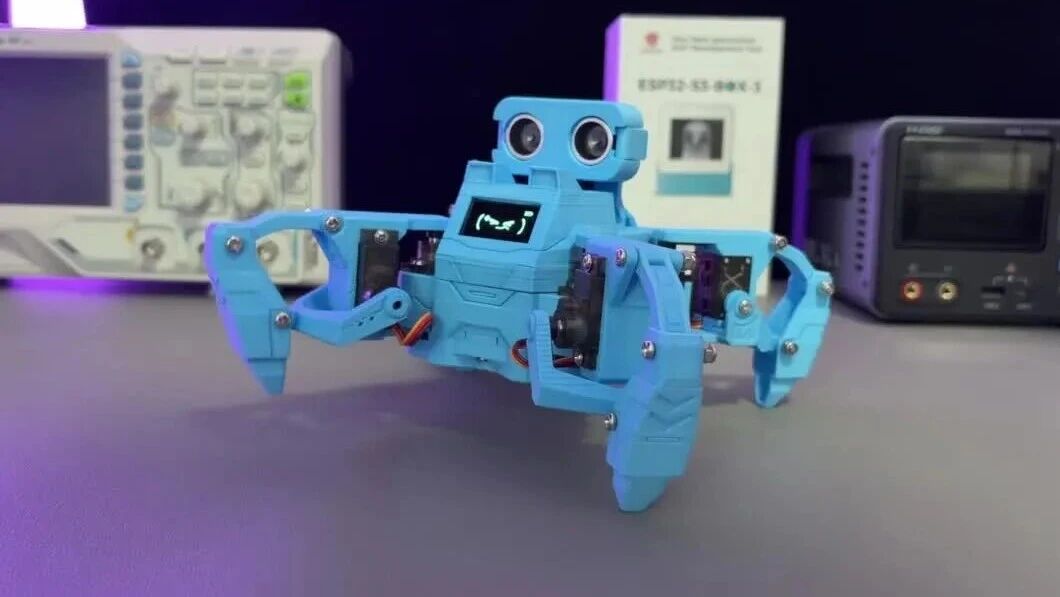
在之前《新四足机器人 Simba 但是原型机:这次我想试试 2DOF 腿!》这篇文章里,我给大家介绍了一台还在快速验证阶段的四足机器人。
历史文章:首发于 2026-08-14,原文见 微信公众号。本文保留发表时的内容与项目状态。
在之前《新四足机器人 Simba 但是原型机:这次我想试试 2DOF 腿!》这篇文章里,我给大家介绍了一台还在快速验证阶段的四足机器人。
当时它暂时叫 Simba,机械结构、控制板和固件虽然已经跑起来,但内部空间、线材布置、动作参数和整体完成度都还有不少需要继续打磨的地方。
后来我把它正式改名为 Spippy。这段时间,我继续完善了机械、固件、动作、表情和交互,也开始系统整理组装与技术文档。
一、演示:动作、才艺、距离感知和表情
这段视频主要展示了机器人的坐下、趴下等基础姿态,几组才艺动作,超声波距离探测,以及 OLED 表情变化。
才艺展示则把部分预置动作、声音和表情组合起来,让机器人不只是完成位移,也有一些自己的节奏。目前一共开发了近 30 种动作。
Spippy 头部的超声波模块主要用于前方距离采样、接近反馈和过近提示。它能对靠近的物体作出反应,但这不是复杂的自主避障,也不能识别台阶、透明物体和所有细小障碍。
机身前面的 OLED 负责显示表情和对话内容。对一台桌面机器人来说,表情不只是装饰,它能让用户更容易判断机器人是在听、在回应,还是正在执行动作。
这次主要演示的是小智在线版。联网后,可以通过自然语言让它移动、表演或查询距离等状态。更准确地说,AI 调用的是固件里已经开放好的机器人能力,并不是随口描述一句,就能现场生成一个从未设计过的新动作。
二、结构和硬件,只说几个重点
Spippy 的每条腿有两个主动自由度,并使用平行四边形连杆机构。相比我之前使用的 3DOF 腿,这套结构的舵机数量、接线和控制会更简单一些,但足端工作空间也更受限制。这个取舍在上一篇已经详细讲过,这里不再重复。
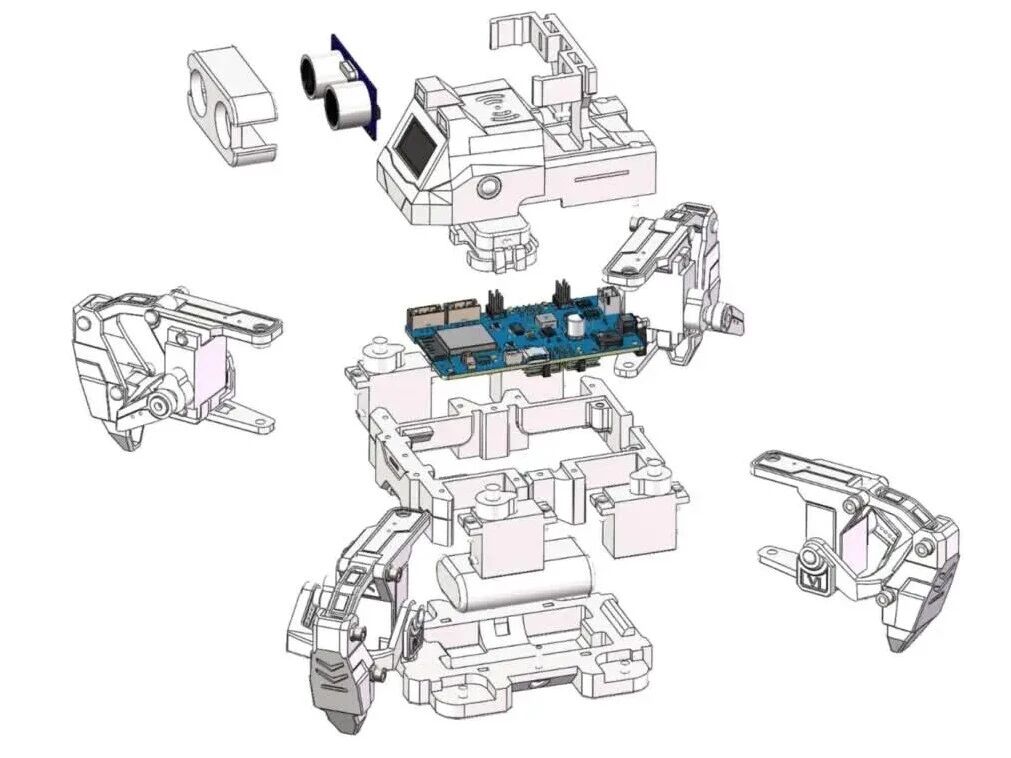
控制部分以 ESP32-S3 为核心,并组合了 OLED、超声波、麦克风、扬声器和电池检测。功能上,它可以前进、后退和转向,也预置了坐下、趴下、鞠躬、俯卧撑、跳舞等动作;在线版再把语音理解接到这些已有能力上,形成视频里的动作、声音和表情联动。
下面这段结构爆炸视频,可以更直观地看到外壳、机身、电路、四条腿和前部交互组件之间的装配关系。
三、未上线的离线固件
除了目前演示的小智在线版,我还准备了一套独立的 factory 离线固件。
两套固件使用同一套 Spippy 机械结构和控制板,但交互方式不同。在线版更适合体验自然语言对话,以及 AI 调用动作、表情和设备状态;离线版则不依赖云端服务,重点放在本地 Web 控制、动作、表情、音效和有限离线命令上。
离线版并不是“断网也能像大模型一样自由聊天”。它的优势是链路更确定,不依赖外部服务,也方便理解动作队列、设备状态、资源管理和本地控制这些嵌入式系统问题。
如果你想在同一套硬件上同时了解在线和离线两种方案,可以继续关注。等版本和文档整理到合适状态后,我会再单独展开分享,这里先做个预告。
四、关于 Spippy 资料
目前 Spippy 的成品版和 DIY 套件已经在多个常用渠道同步上架。可以前往公众号原文查看小店卡片,了解具体内容。
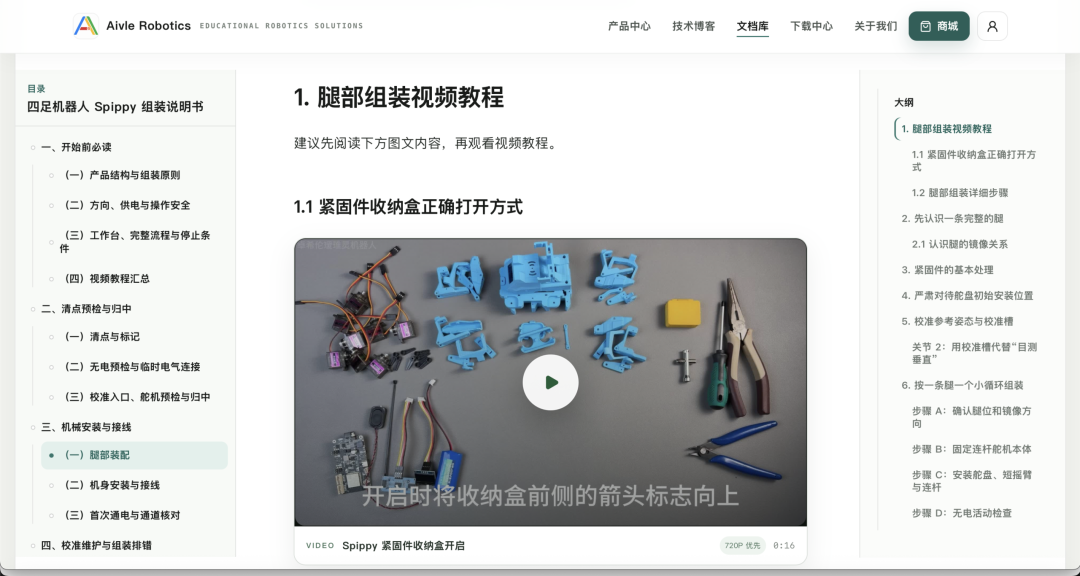
现阶段 Spippy 不做面向全网的公开开源,购买用户可获得对应源码、机器人零件 STL 模型、超详细的图文和视频组装教程。硬件设计文件不公开,二次开发需要的接口信息通过 PinMap 提供。
PinMap 会说明舵机、OLED、音频、超声波等功能对应的 GPIO,方便理解接口和继续开发,但它不是原理图,也不能替代完整的电气设计资料。
之所以调整边界,原因很现实:直接搬运项目方案、改名后再次发布,甚至倒卖整理资料的情况越来越多。
下面放一张当前教程文档的截图。后续无论是组装、接线、校准还是排错,我都会尽量把步骤写到可以实际照着操作,而不只是给出几张效果图。
五、接下来会继续分享什么
接下来,我会不定期分享 Spippy 的方案设计心得、2DOF 结构取舍、在线与离线两套固件的差异,以及更详细的组装和调试步骤。不会一次把所有内容堆在一篇文章里,尽量每次讲清楚一个问题。
你更想先看哪一部分:结构设计心得、两套固件对比,还是从零开始的组装步骤?欢迎在评论区告诉我!
讨论 · 0
分享你的问题与实践经验。
登录参与讨论