 Aivle Robotics
从发烫到正常出图,这块小视觉板有点曲折
上一篇《计划给机器人加视觉,看看 OpenMV 之外,视觉开发板怎么选》里,我比较了几种常见视觉板。当时的想法是先让视觉端稳定“看见”,再把结果交给机器人主控。
历史文章:首发于 2026-08-25,原文见 微信公众号。本文保留发表时的内容与项目状态。
上一篇《计划给机器人加视觉,看看 OpenMV 之外,视觉开发板怎么选》里,我比较了几种常见视觉板。当时的想法是先让视觉端稳定“看见”,再把结果交给机器人主控。
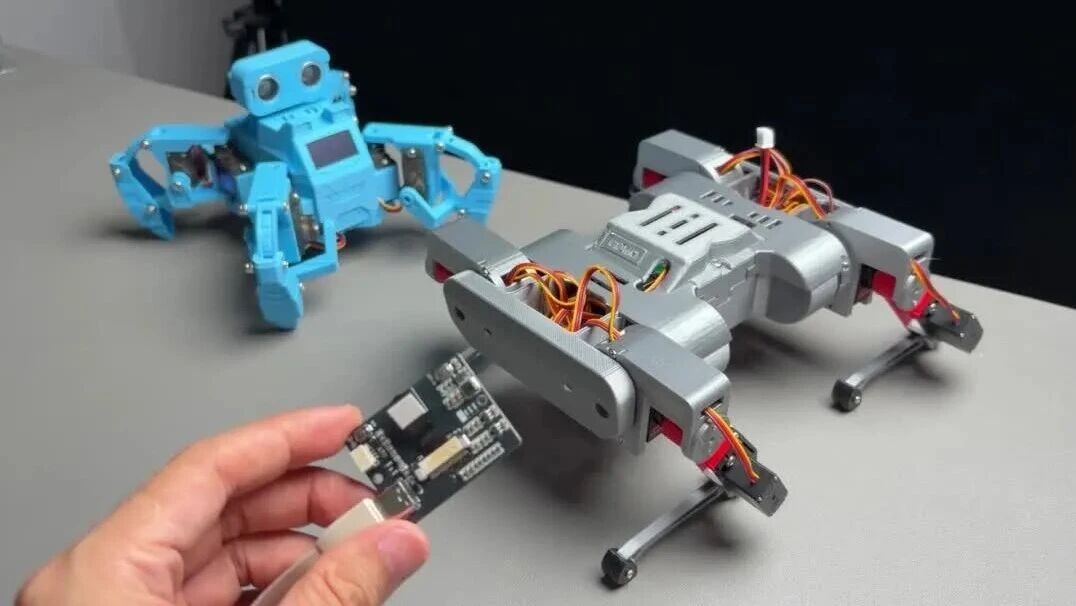
最近我把这个想法往前推了一步,自己做了一块 ESP32-S3 CAM Mini。它主要准备装到 NodeHexa 六足机器人上做图传,也会用在正在开发的四足机器狗上,后面尝试色块追踪之类的简单视觉任务。
不过首板回来后,第一关不是视觉算法,而是一个很基础的硬件错误。
一、接上摄像头就发烫
我最初画板时,把下接 FPC 座的序号搞反了。摄像头一接上去,板子很快就开始发烫,只能马上断电。
确认问题后,我用热风枪把原来的下接式 FPC 座拆下来,重新焊了一个上接座。返修完成后再次上电,摄像头终于能够正常初始化,画面也出来了。还好摄像头和板子都没有损坏,这块视觉板最终能正常使用。
这次也算给自己提了个醒:FPC 座不能只看 Pin 数和封装,上接、下接、Pin 1 以及排线金手指方向,都要拿实物再核对一次。
二、视频流跑通
下面是我拍的一段简单演示。目前主要验证 ESP32-S3 CAM Mini 的摄像头采集和视频流功能,不是什么复杂的 AI 视觉效果。
前往公众号观看:ESP32-S3 CAM Mini 视频流演示
最近刚分享过 Spippy 的动作、表情和感知演示:DIY 四足机器人 Spippy 的动作、表情、感知演示,而这块视觉板算是另一条同时推进的开发支线。
现在摄像头采集和视频流已经验证正常,但这版 PCB 还需要再调整一次。目前临时换焊的上接 FPC 座虽然可以使用,但摄像头镜头会朝向 PCB,排线自然放置时镜头会被板子遮挡。
下一版需要更正 PCB 上 FPC 座的接线序号,重新使用下接座,让镜头正常背向 PCB。完成这个修改后,才适合真正装到机器人上做联动。
三、下一步装至机器人
我的计划是先把它放到六足机器人 NodeHexa 上做图传;在四足机器狗上,则先从色块追踪这类简单任务开始:视觉板负责找目标,机器人主控继续负责运动和步态。
下一篇文章,我会先发一下机器狗目前的运动效果。再往后一篇,再给大家看看“机器狗 + 视觉板”实际用起来是什么样子。
讨论 · 0
分享你的问题与实践经验。
登录参与讨论