 Aivle Robotics
对角小跑和姿态变换:四足机器人 Gizmo 样机演示
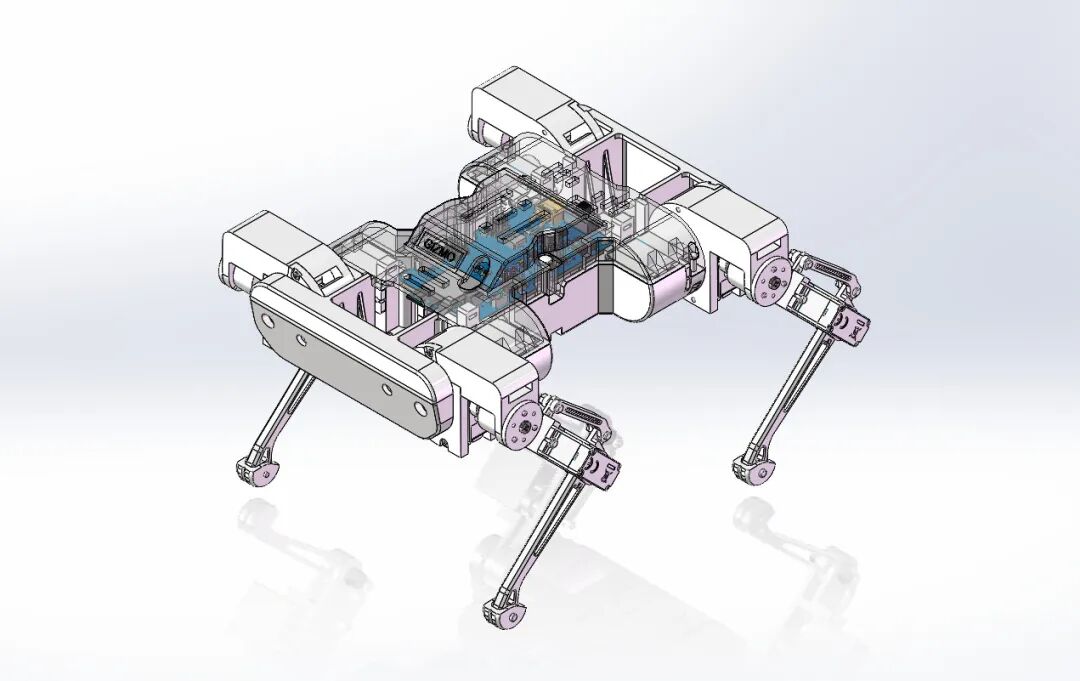
Gizmo 是我自己设计、开发的一台 12 自由度四足机械狗。它有四条腿,每条腿三个关节。
历史文章:首发于 2026-08-26,原文见 微信公众号。本文保留发表时的内容与项目状态。
Gizmo 是我自己设计、开发的一台 12 自由度四足机械狗。它有四条腿,每条腿三个关节。
整体结构其实几个月前就已经基本定型,只是一直没能抽出完整时间做装配和调试。最近终于把基础运动这一段接起来了,先记录一下这个小进展!
一、视频里的两类基础动作
视频里主要有两类动作,两段都是用手柄操作的:
- 对角小跑步态行走;
- 原地做姿态变换。
现阶段先不追求花哨功能,把舵机方向、零位、落脚位置和整机的运动节奏一项项对上,机器狗能按预期动起来,本身就很让人开心!
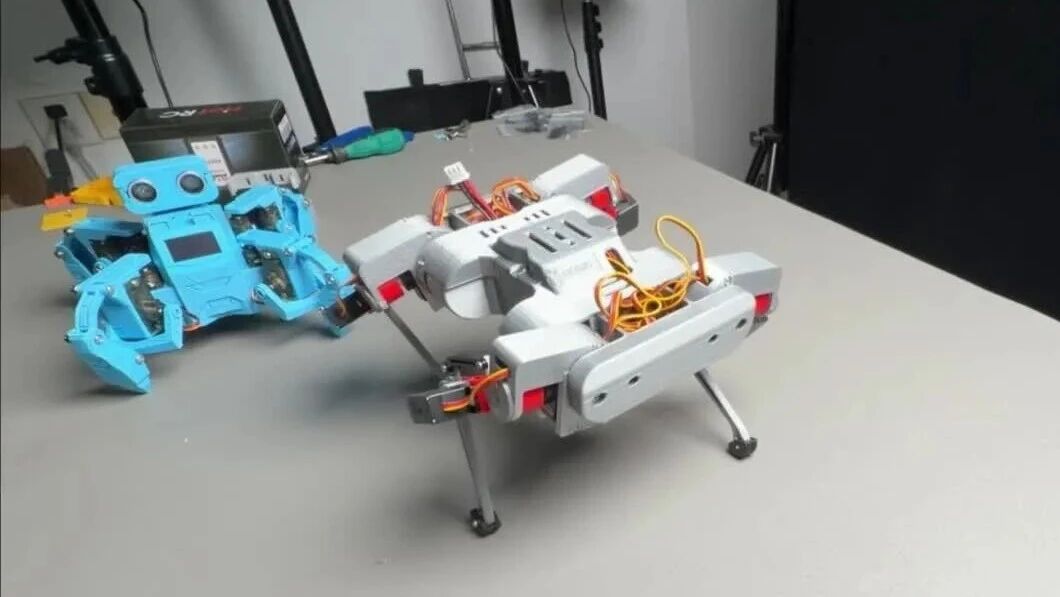
我知道大家等不及、想看实际运动效果了。请看下方演示视频:
二、3DOF、IK 和 Trot 的直觉
Gizmo 每条腿是 3DOF。相比只在一个平面里摆动的腿,三个关节能让足端在前后、左右和高度上都有更多可调余量;做原地姿态变化、抬脚和落脚时,动作也更自然一些。
控制逻辑并不神秘:先根据手柄给出“希望脚落在哪里、身体想怎么动”,再通过逆运动学把足端目标换算成三个关节的角度,最后同时下发到四条腿。
真正调起来,难点往往不只有公式,还包括每个舵机的方向、零位和机械装配误差能不能对齐。
视频里的行走是 Trot(对角小跑)步态。它适合相对平整的地面上做连续运动验证,节奏轻快,也很适合用来检查一整套步态输出是否顺畅。
当然,Trot 属于动态稳定的步态,中间不能像三足支撑那样静态站稳。关于这点我在之前的四足机器人 NodeQuadMini 的文章中就有做了说明:从六足到四足:同一套腿,走出不一样的“丝滑步态”。
所以这次把它跑通,只能算 Gizmo 的一个基础节点;后面还有不少参数和动作细节可以慢慢磨。
三、下次看静态稳定的 Crawl
下一段视频,我会带来具有静态稳定特性的 Crawl 爬行步态演示。到时候再看看 Gizmo 慢下来以后,能不能走得更稳一些。
后续我会继续分享 Gizmo 的爬行步态、视觉任务等开发进展。
讨论 · 0
分享你的问题与实践经验。
登录参与讨论