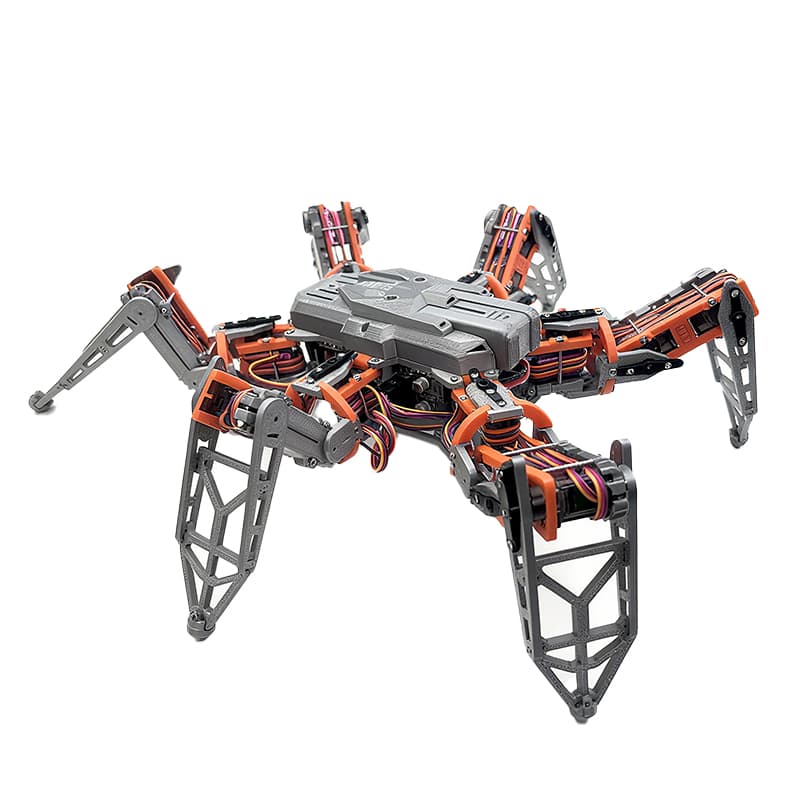
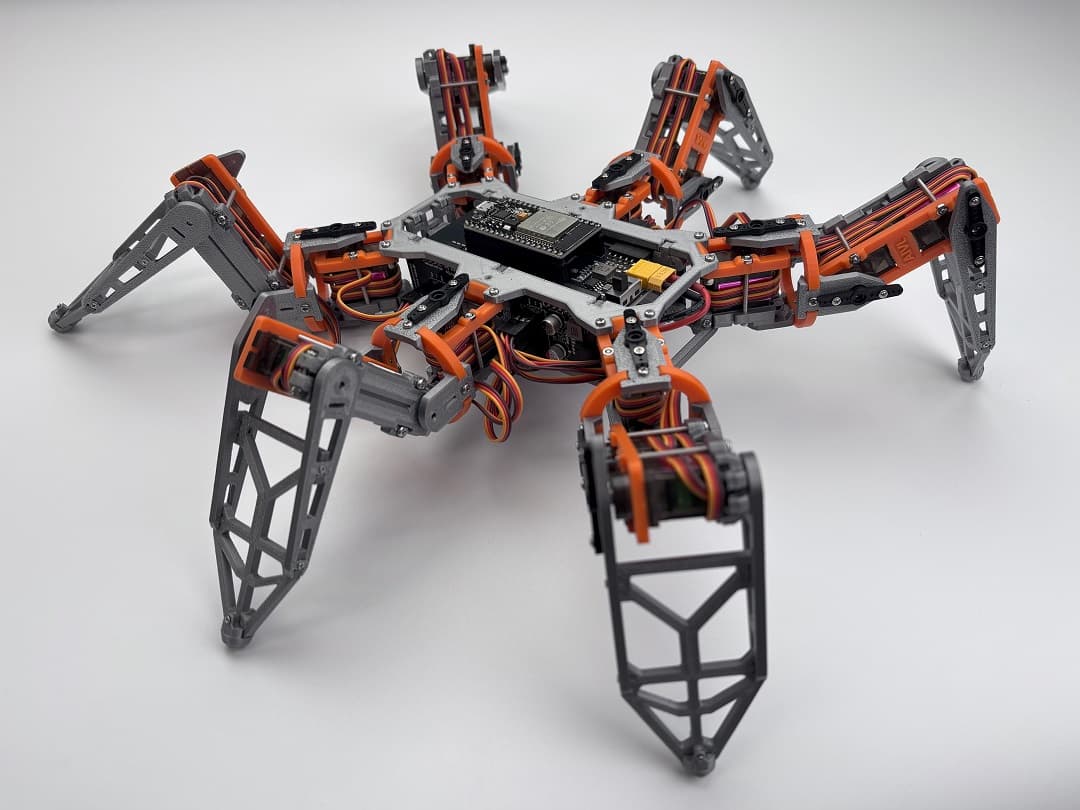
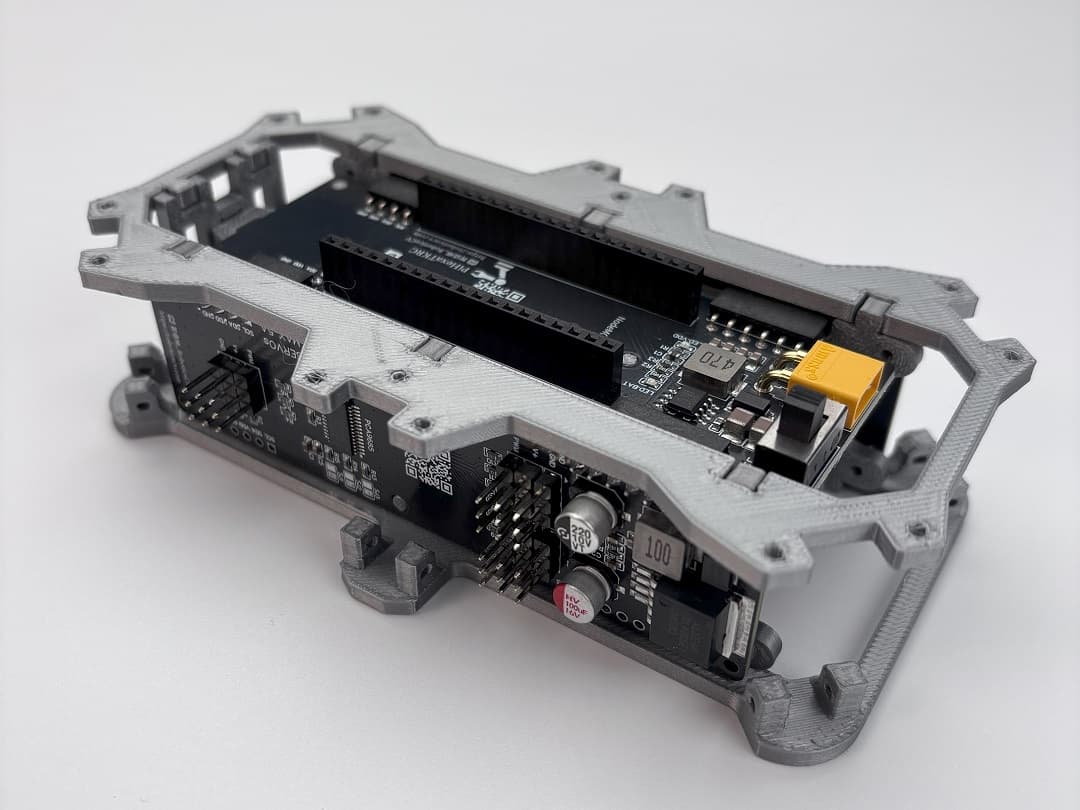
一个基于 ESP32 的六足机器人项目,同时额外支持四足构型固件;支持 Web 控制、校准、表演动作与动作序列
NodeHexa 是一个开源的六足机器人项目,基于 ESP32 微控制器开发。项目集成了运动学算法、Web 界面控制、实时校准与动作序列(运动规划)能力,面向机器人爱好者与研究用途。
支持移动、姿态变换、速度调节、表演等。
查看六足机器人安装摄像头后的实机图传介绍,文章内提供公众号视频观看入口。
文档
硬件设计
固件
模型与图纸
源代码
软件工具 · 更新于 2026/10/06
软件工具 · 3.5 MB · 更新于 2026/07/16
点击“淘宝购买”进入该产品的购买入口。售价、库存及交易规则以淘宝页面为准。
本页“装配与资料”列出已发布并绑定到该产品的资料。也可以打开产品资料,按资料类型查找;暂未发布的内容不会出现在列表中。
请先登录购买后用于开通资料的账号。公开资料可直接访问,需要产品授权的资料仅在授权有效时开放。如仍未开通或授权已到期,请联系客户服务核实。
回到资料入口重新点击,以获取新的访问结果。若仍失败,请查看页面提示,确认登录和授权状态后重试,或联系客户服务。重复刷新本页不会自动下载资料。
 Aivle Robotics