 Aivle Robotics
计划给机器人加视觉,看看 OpenMV 之外,视觉开发板怎么选
这两天刷到嘉立创那篇《DDR涨价了,这块 AI 视觉开发板,咋还是100出头?》,正文和评论我都过了一遍。目前我的四足舵机机器狗已调通全套运动学算法与遥控通信链路,正打算新增视觉感知功能,刚好就关注到这篇低成本 AI 视觉板的文章。
历史文章:首发于 2026-07-17,原文见 微信公众号。本文保留发表时的内容与项目状态。
这两天刷到嘉立创那篇《DDR涨价了,这块 AI 视觉开发板,咋还是100出头?》,正文和评论我都过了一遍。目前我的四足舵机机器狗已调通全套运动学算法与遥控通信链路,正打算新增视觉感知功能,刚好就关注到这篇低成本 AI 视觉板的文章。
一、不到 200 元的 K230D 板
文章主线很清楚:庐山派 Lite、K230D、CanMV、浏览器 IDE,限时首发特价为 147 元。评论区更有意思——很多人根本不纠结“能不能斩杀 OpenMV”,而是在盘:视觉板认色块/标志物/目标位置,UART 或 I²C 扔给 STM32,后面云台、小车、机械臂、发射机构还是自己管。
这其实更接近整机开发者的真实顺序。一块视觉板进项目,靠的不是 IDE 里框出一个目标那么简单,而是能不能在有限时间里稳定输出类别、坐标、置信度、时间戳,并且让旁边那块主控用得安心。
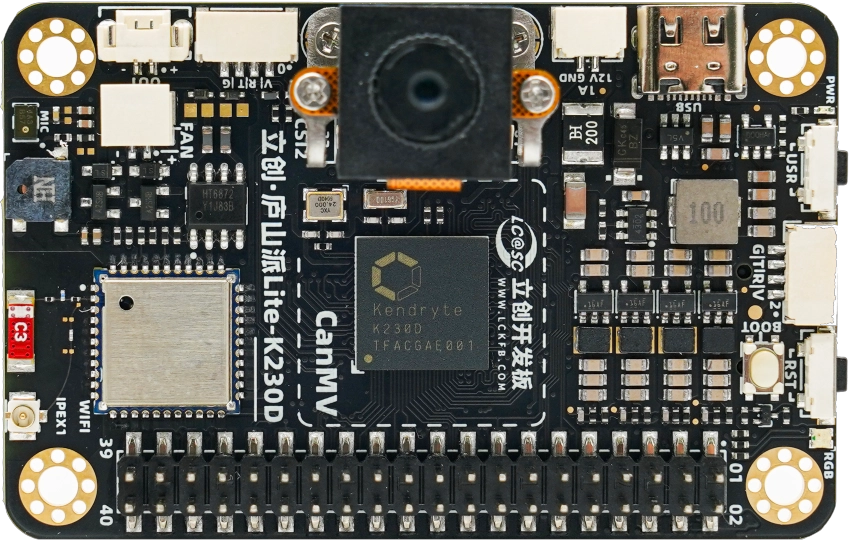
图:立创·庐山派 Lite K230D-CanMV
二、OpenMV 为什么还在当基准
很多人记住 OpenMV,是因为那块小巧的 STM32 摄像头板。我更在意它留下来的那个“傻瓜”流程:USB 一接,IDE 能看画面;MicroPython 采图;image 里找色块、线、二维码、AprilTag;再经 UART、I²C、SPI、CAN 或 RPC 把结果丢给主控。
这条路也没停在老 STM32 上。H7 Plus 还是 STM32H743 + 32MB SDRAM 的经典 MCU 方案;新一代 N6 已经换到 STM32N657,官方规格里有 64MB SDRAM、全局快门相机、600 GOPS INT8 NPU。多了 NPU,开发习惯却没有被推到另一套陌生系统里——核心仍是用脚本把视觉能力接到 I/O 和协议上。
这段时间我把机器狗的基础运动往前推了一些,接下来要加视觉。我不会让视觉端直接输出“某条腿抬多少”,更想让它告诉主控:Tag 在画面右侧 0.28、置信度 0.88、这一帧还新不新。转向、限幅、丢目标回退,还是机器人自己按步态和安全状态决定。
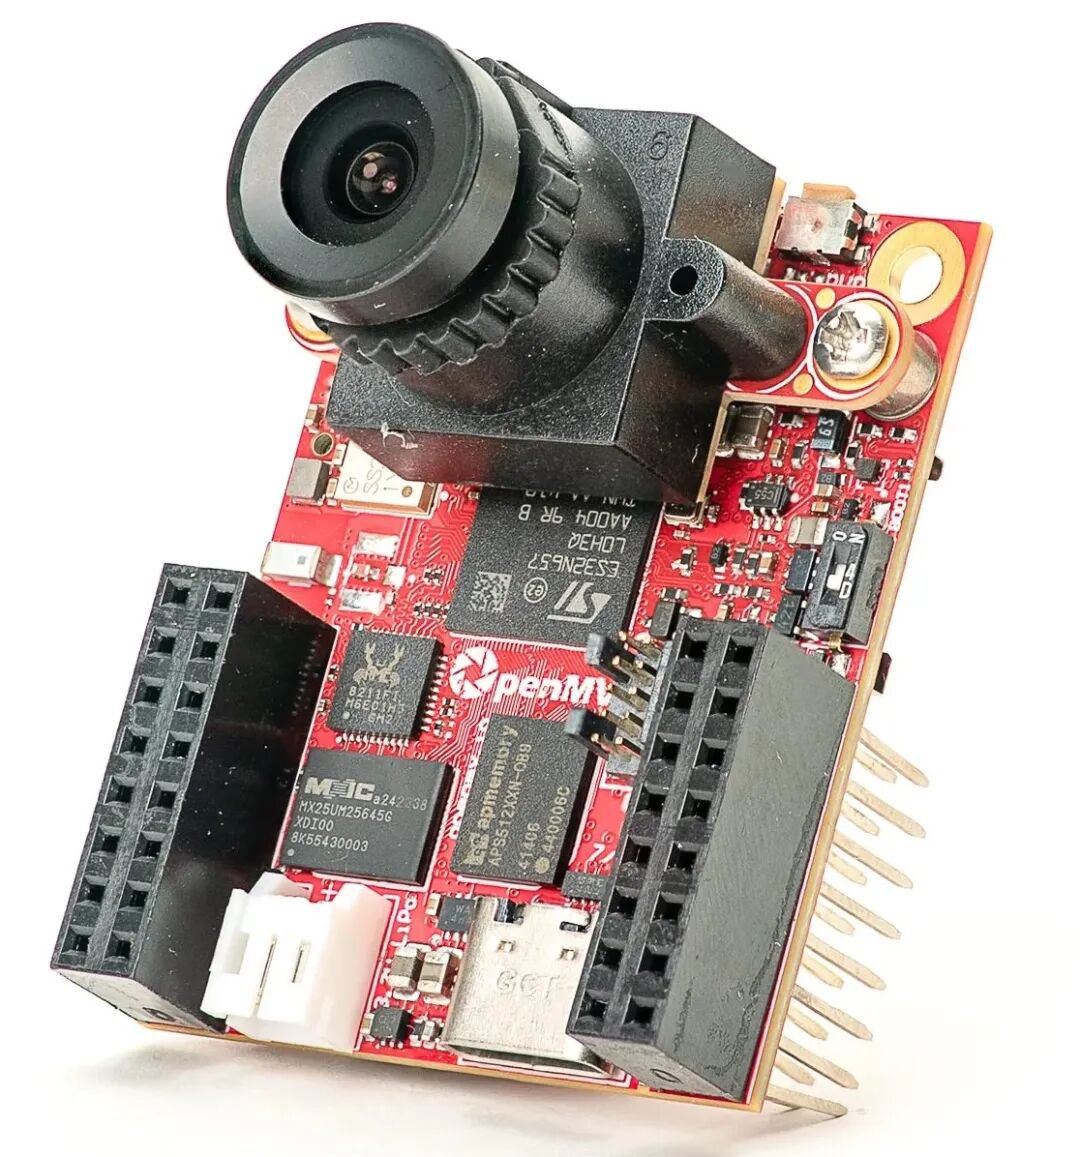
图:OpenMV N6
三、先放一张产品对照表
下面这张表不是排行榜。每一列只是一类路线里比较好认的代表,方便看它把什么做进板上、你还得自己补什么。
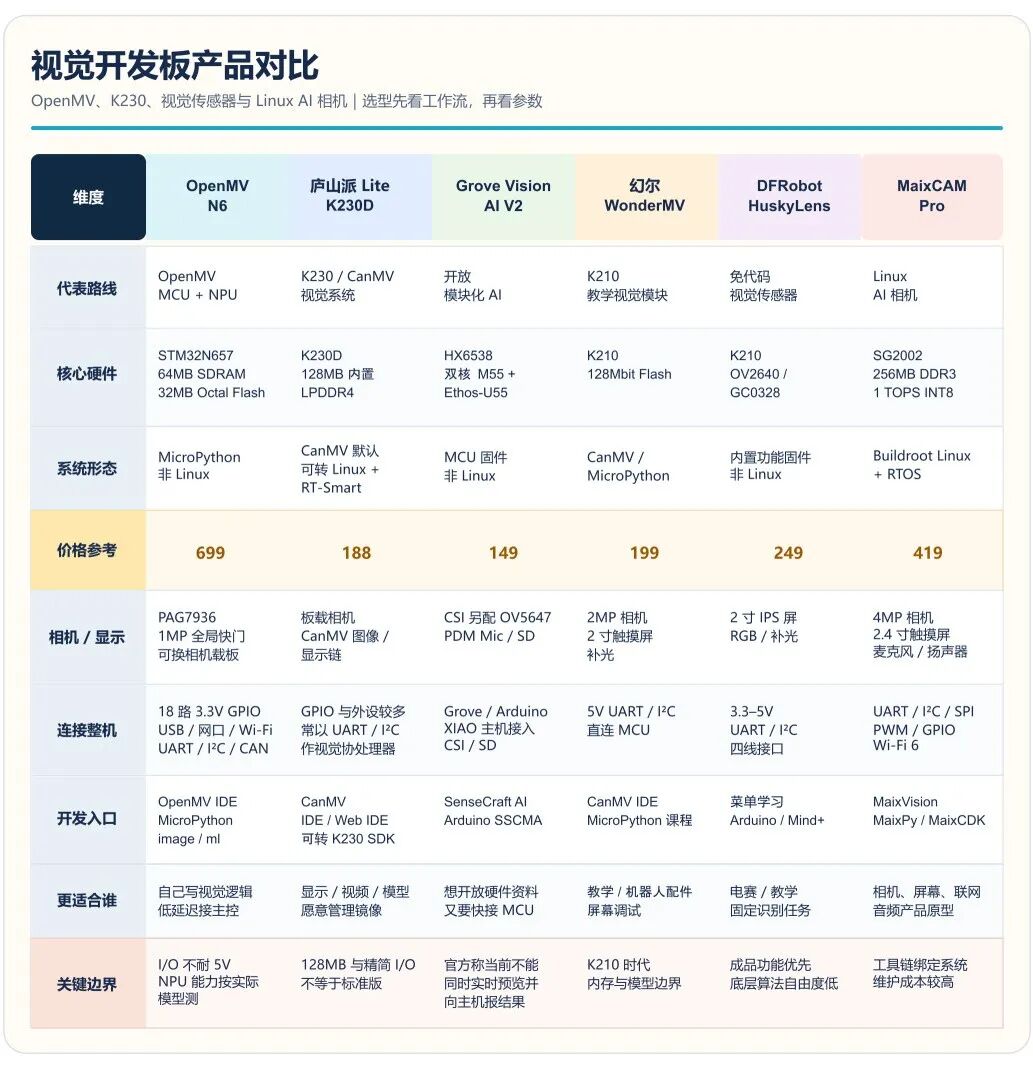
注:价格为发文当天在电商平台的售价,仅供参考。
今年还有个挺实在的背景,带 DDR/大内存的视觉板,BOM 波动会比纯 MCU 模块更快反映到售价上。但这不是给所有产品统一涨价找理由,还是要看具体内存规格、库存和渠道。
表里只挑了好判断路线的点。比如 OpenMV N6 的全局快门,对移动中的小车和足端标记很实用;MaixCAM Pro 自带扬声器、麦克风、触摸屏和 Wi-Fi 6,说明它从一开始就更像带交互的相机产品,而不是给 STM32 挂一个最小视觉外设。
四、几条常见替代路线,其实不在同一赛道
1.庐山派 Lite K230D
K210 那一代让不少人第一次体验到 Python 跑视觉、KPU 跑模型、屏幕看结果。到了 K230,CanMV MicroPython、Linux+RT-Smart、MPP 媒体管线、nncase 模型转换都摆在一起了,更像一套小型视觉系统,而不是“换了颗更快的 MCU”。
Lite 的取舍也很直白:常用视觉 Demo 和 CanMV MicroPython API 还在,代价是内存和一部分 I/O 比标准版少。学生想把相机、模型、显示和主控协同先跑起来,它已经够用,但别一上来就把标准版的全部扩展需求塞进去。
官方教程也明确区分 CanMV MicroPython 镜像和 K230 SDK 镜像。Web IDE 把看图、跑例程做得挺轻,但后面要是真上视频编码、自训模型、全媒体管线或 SDK 二开,镜像、SD 卡、模型格式、版本匹配还得自己管。
我最近也在盘带摄像头的产品方向,K230 这一层肯定会摸。可眼下如果只是让机器狗认 Tag、跟色块、吐个目标中心,先把简单链路跑稳,比急着上重系统更重要。
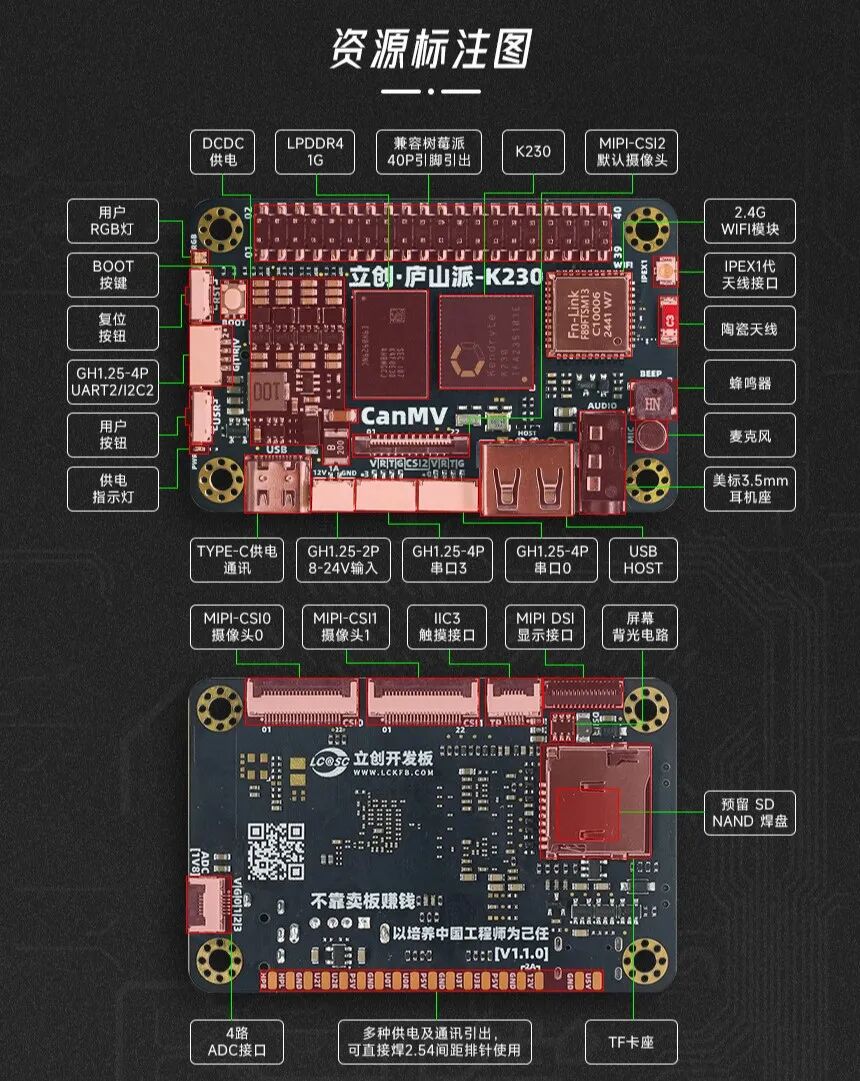
图:K230 庐山派资源示意
2.Grove Vision AI V2
Seeed 这块模块用的是 WiseEye2 HX6538:双核 Cortex-M55 + Ethos-U55,板上有 CSI、PDM 麦克风、SD 和 Grove。相机不是焊死的,官方建议另配树莓派规格的 OV5647。代码、原理图、布局和 BOM 都公开,SenseCraft AI 和 Arduino SSCMA 两条入口也齐。
别把它当成“另一块 OpenMV”。更合适的场景是:XIAO、Arduino 或 ESP32 已经在扛整机控制,你只想再挂一块小模块补模型推理。官方还提醒过,当前不能一边实时预览画面、一边向主机报告识别结果。
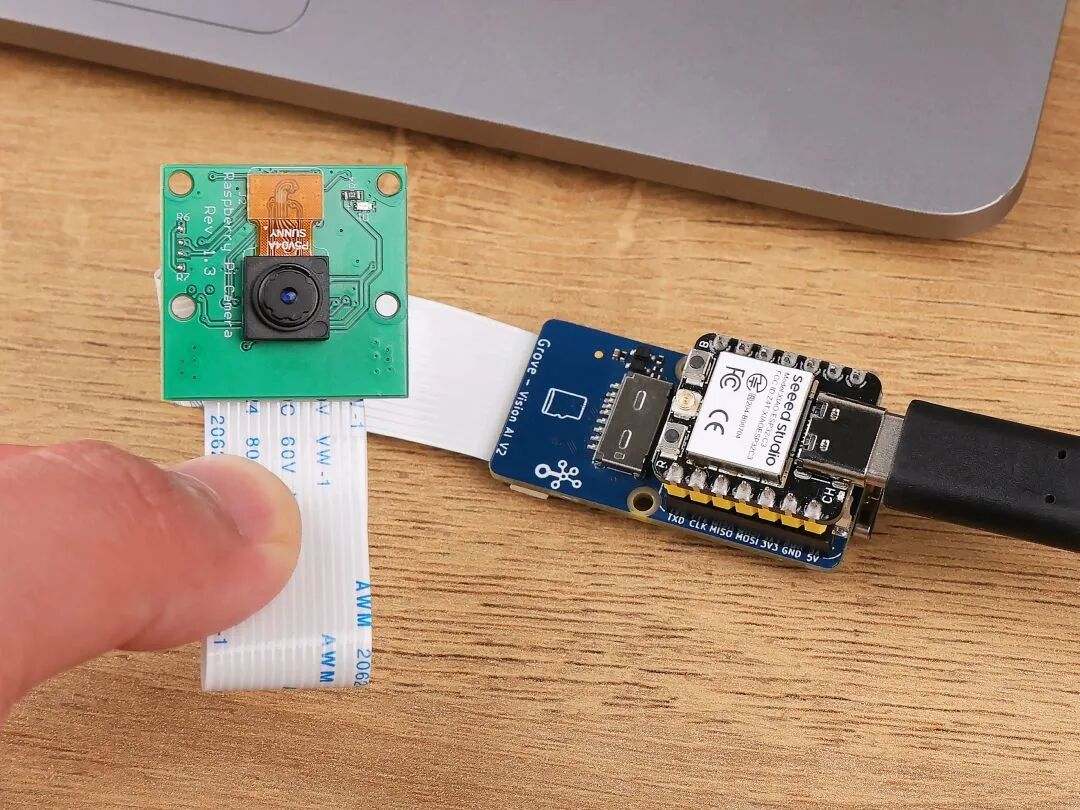
图:Grove Vision AI V2
3.幻尔 WonderMV 和 HuskyLens
幻尔 WonderMV 很典型:K210、2MP 并口相机、2 寸触摸屏、补光灯、TF 卡、128Mbit Flash、Type-C,塞进一个金属壳模块里,对外主要留 5V UART/I²C。配 CanMV IDE、MicroPython 课程和一键学习/训练;接 STM32、ESP32、Arduino 或树莓派时,主控读的是视觉结果,不是整路图像流。
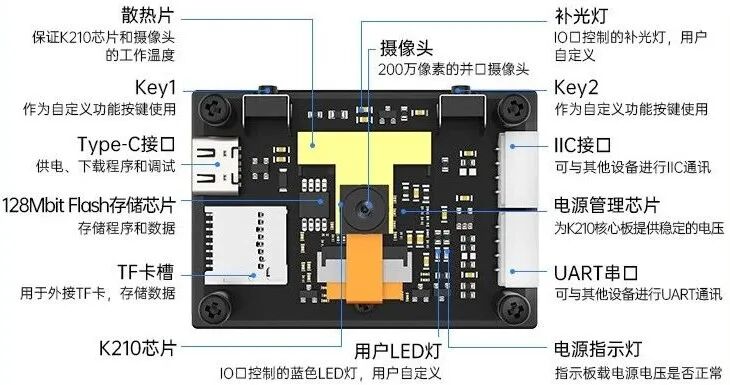
图:WonderMV
HuskyLens 更进一步,几乎就是“视觉传感器”。标准 K210 版带 OV2640/GC0328、2 寸 IPS 屏、UART/I²C 四线接口,内置人脸、目标跟踪、物体/颜色/Tag/线识别;Arduino、micro:bit 读位置数据的示例官方也给到了。
电赛想少踩坑、少管变量,选它们并不“低级”——自由度少一点,接线、调试和协议路径往往更短。边界也很清楚。菜单里已有的能力,用起来很舒服;不过一旦要自己设计相机 pipeline、量化流程或全新算法,封装就会反过来卡住你。
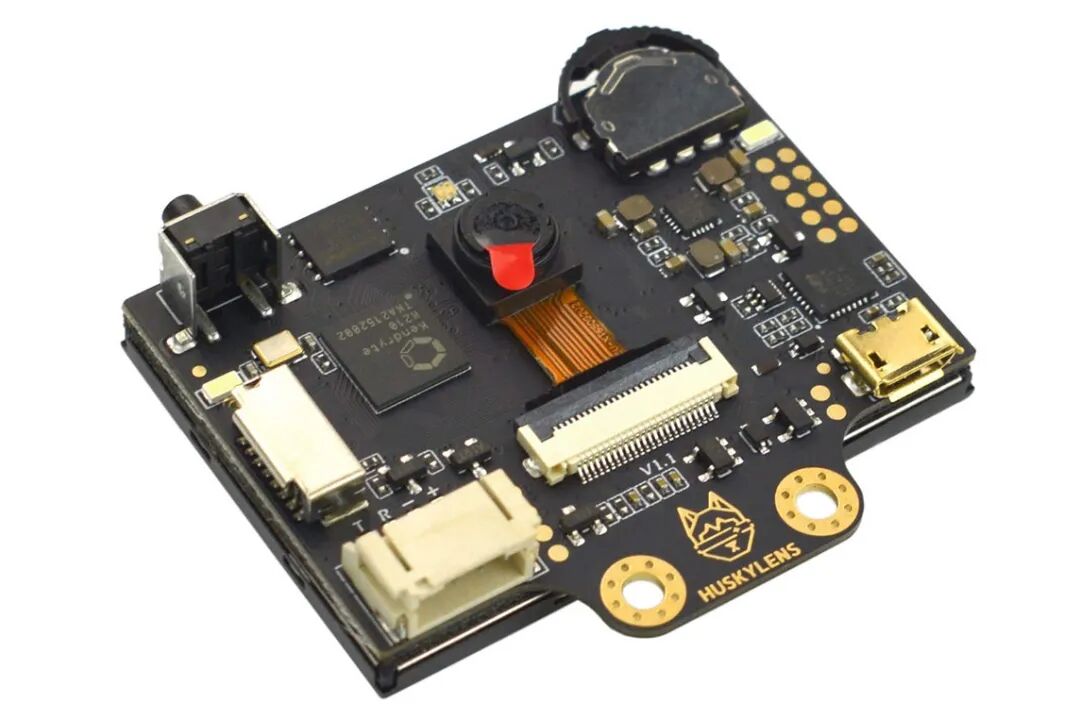
图:HuskyLens K210
4.MaixCAM Pro 和 reCamera
Sipeed MaixCAM Pro 是另一档完整度:SG2002 上有 1GHz RISC-V 主核、700MHz 小核和低功耗 8051,配 256MB DDR3 与 1 TOPS INT8 NPU;支持 4MP 相机、2.4 寸触摸屏、麦克风、1W 扬声器、Wi-Fi 6/BLE,开发侧有 MaixVision、MaixPy 和 C++ 的 MaixCDK。
桌面终端、互动装置、相机产品原型,这类板更顺手——画面、声音、网络和本地 UI 都有现成位置。
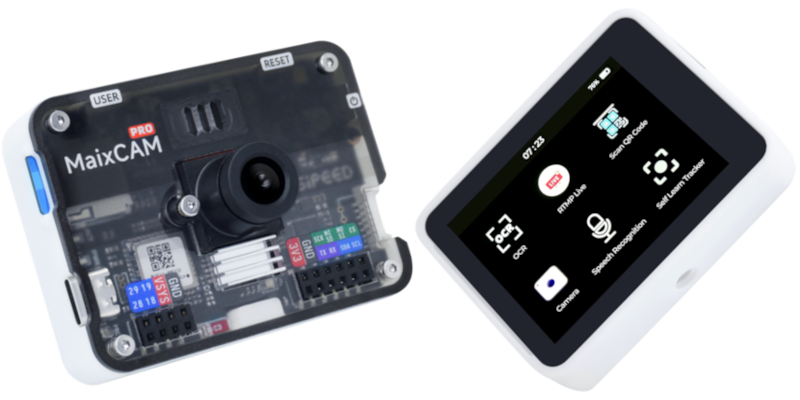
图:MaixCAM Pro
Seeed reCamera 2002 是更紧凑的 Linux 选择:SG2002、256MB 内存、OV5647、5MP@30FPS 视频编码、eMMC/TF、以太网,2002w 还加了 Wi-Fi/蓝牙。共同点是:一旦选它,系统镜像、存储、网络、升级和异常恢复都得当成产品的一部分,不能再按“接个 UART 传感器”的心态对待。
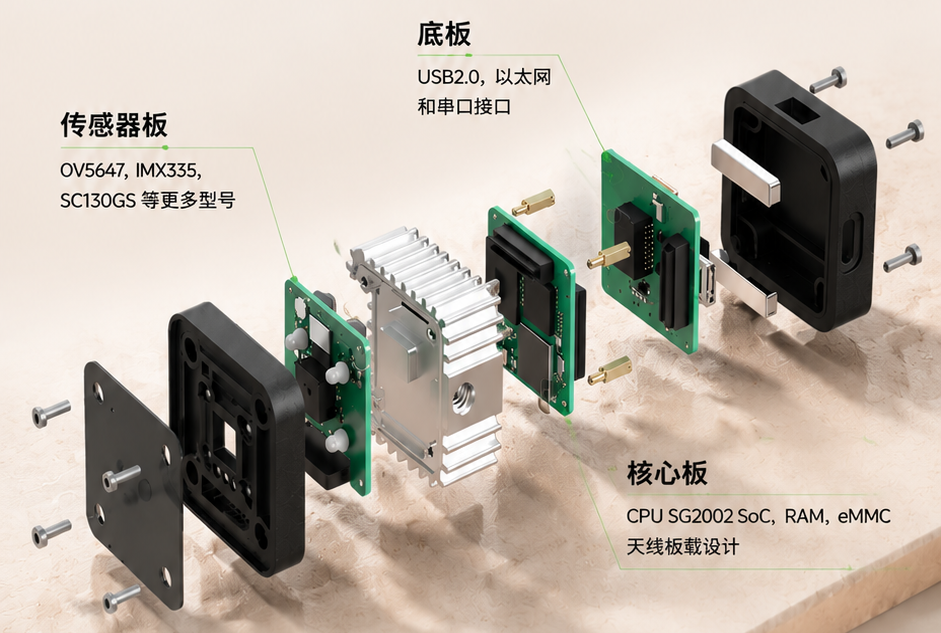
图:reCamera
五、ESP-VISION:值得盯着,但先别急着换主链路
乐鑫 7 月初发的 ESP-VISION,我也打算专门摸一下。它面向 ESP32-P4、ESP32-S31 和 ESP32-S3,把 sensor、image、display、espdl 等 MicroPython API 拢在一起,还复用了 OpenMV imlib 的一部分能力;仓库里能直接看到 AprilTag、二维码、颜色识别和目标检测演示。
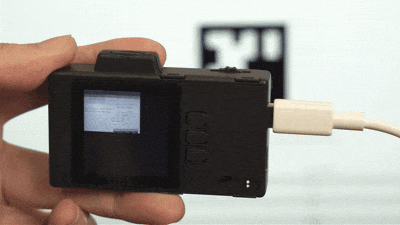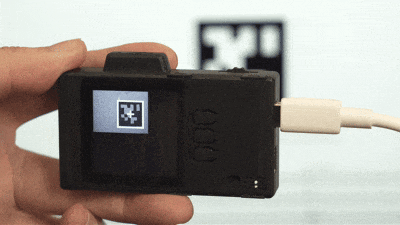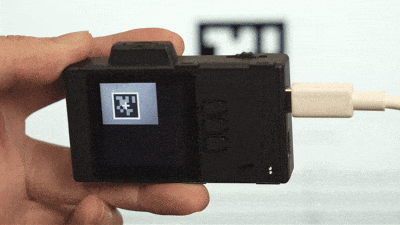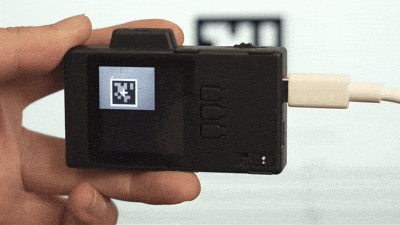
图:ESP-VISION 的 AprilTag 演示
手头已经有 ESP32 工程的人,这个方向很自然,不用在熟悉的连接生态和另一套视觉开发方式之间硬切。不过它在这个月初才正式发布,第三方例程和踩坑沉淀还早;P4 与 S3 的图像处理能力也不一样。
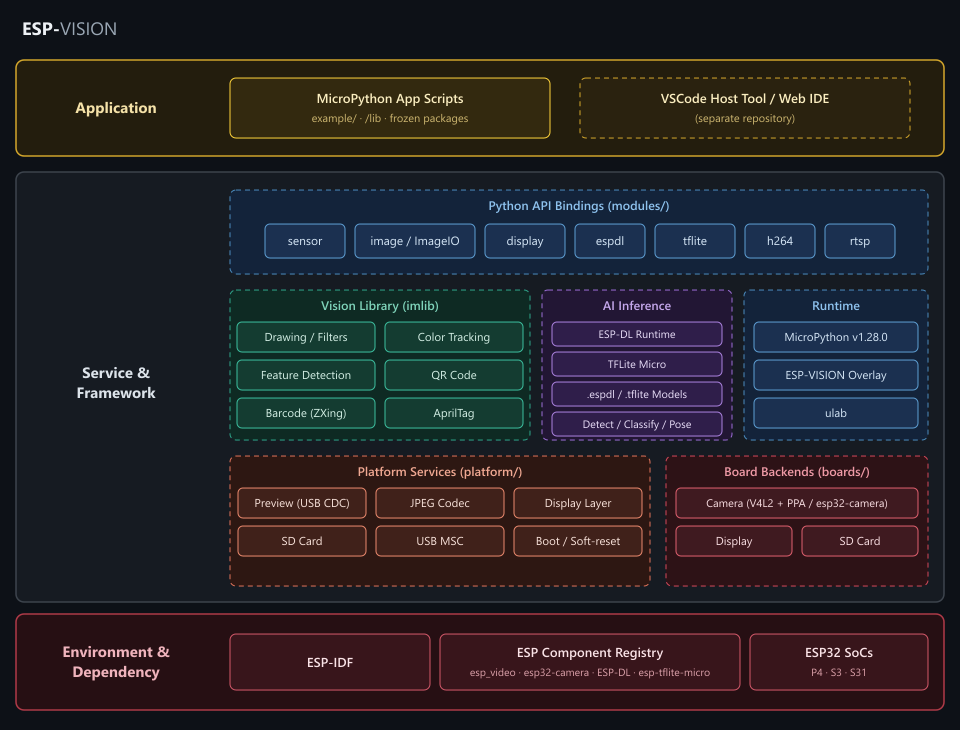
图:ESP-VISION 分层架构
六、我会怎么选择
电赛、循迹小车、机器人基础视觉:优先 OpenMV、HuskyLens、WonderMV,或者已经有成熟例程的 CanMV 板。先把“看见 → 发结果 → 主控动作 → 丢目标后安全退出”跑通,再谈重模型。
明确需要自训检测模型、屏幕、视频或更重媒体能力:再看 K230/CanMV。比赛或演示前,尽量把固件、镜像、模型和相机参数冻住。
目标是真正带摄像头的产品:reCamera、MaixCAM 这类 Linux 相机更值得重点看。问题会从“识别一次”扩到视频、网络、存储、升级和用户体验。
这篇也算跟早期《介绍一下公众号,也谈一下我的「足式机器人」开发经历!》接上一点话。当时我说希望通过视觉感知让机器人真正“看见”。后来做 Spippy 和其他原型时,越来越确认一件事:感知要在整机里好用,得先尊重供电、线束、协议和运动安全——这些看起来没那么“AI”的部分,往往决定系统稳不稳。
我准备先在机器狗上跑一个小闭环:固定相机,识别 Tag 或色块,串口发偏差,主控限幅响应,丢目标就回退。这个闭环稳了,再加 YOLO、视频和更复杂的交互,至少不会一上来就乱。
今天的讨论到此就结束了,接下来的几篇文章我将逐步给大家详细介绍已经完成开发的 2DOF 四足机器人——Spippy,大家拭目以待!
讨论 · 0
分享你的问题与实践经验。
登录参与讨论