 Aivle Robotics
我做的迷你摄像头开发板——终于给六足机器人装上图传了
在前不久的文章《从发烫到正常出图,这块小视觉板有点曲折》里,我刚解决 ESP32-S3-CAM-Mini 的摄像头接口问题,让画面正常出来。当时说要把它装到机器人上试试。最近,这件事终于在我开源的 NodeHexa 六足机器人上跑通了。
历史文章:首发于 2026-10-10,原文见 微信公众号。本文保留发表时的内容与项目状态。
在前不久的文章《从发烫到正常出图,这块小视觉板有点曲折》里,我刚解决 ESP32-S3-CAM-Mini 的摄像头接口问题,让画面正常出来。当时说要把它装到机器人上试试。最近,这件事终于在我开源的 NodeHexa 六足机器人上跑通了。
对开源六足机器人感兴趣的朋友可查看我前面发布的系列教程。
一、先看 NodeHexa 的图传效果
板子装到 NodeHexa 六足后,打开机器人的控制网页,就能在视频控制界面一边看摄像头画面,一边控制机器人运动。
以前控制它走到桌角,只能在旁边看;现在可以直接从机器人的视角看看它走到了哪里。这是属于 FPV 玩家的乐趣!下面这段视频是实际演示。
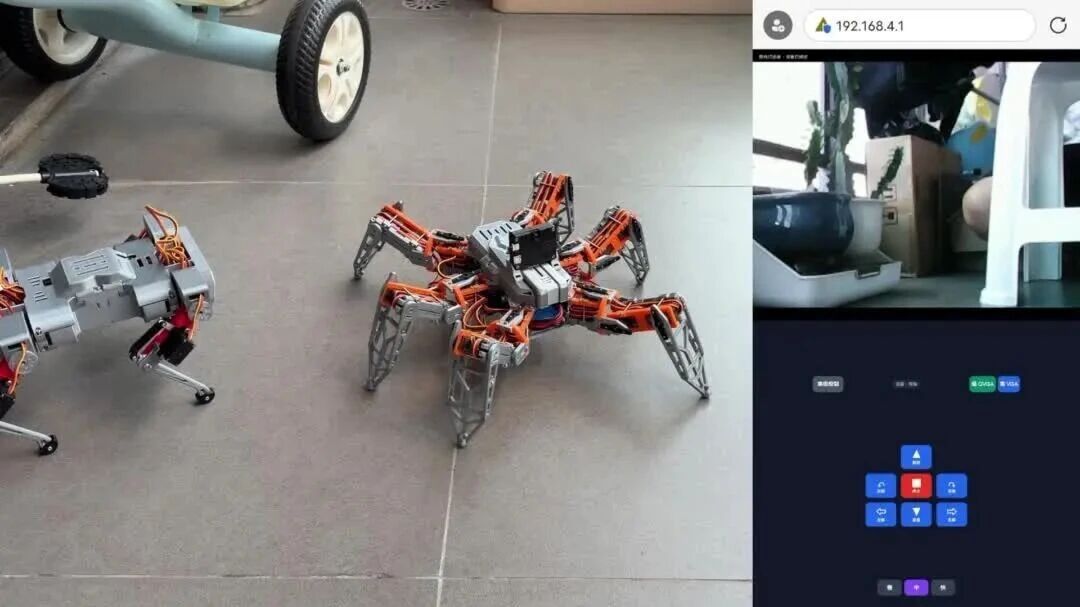
这次图传的分工很简单:CAM Mini 负责采集和传输画面,NodeHexa 主控继续负责步态与动作。
两块板通过串口交换配网和状态信息,摄像头板接入主控的 Wi-Fi 后,网页再显示图像流。视觉端和运动控制端各做各的事,后续调相机或改步态都比较清楚。
二、这块 Mini 板的基本信息
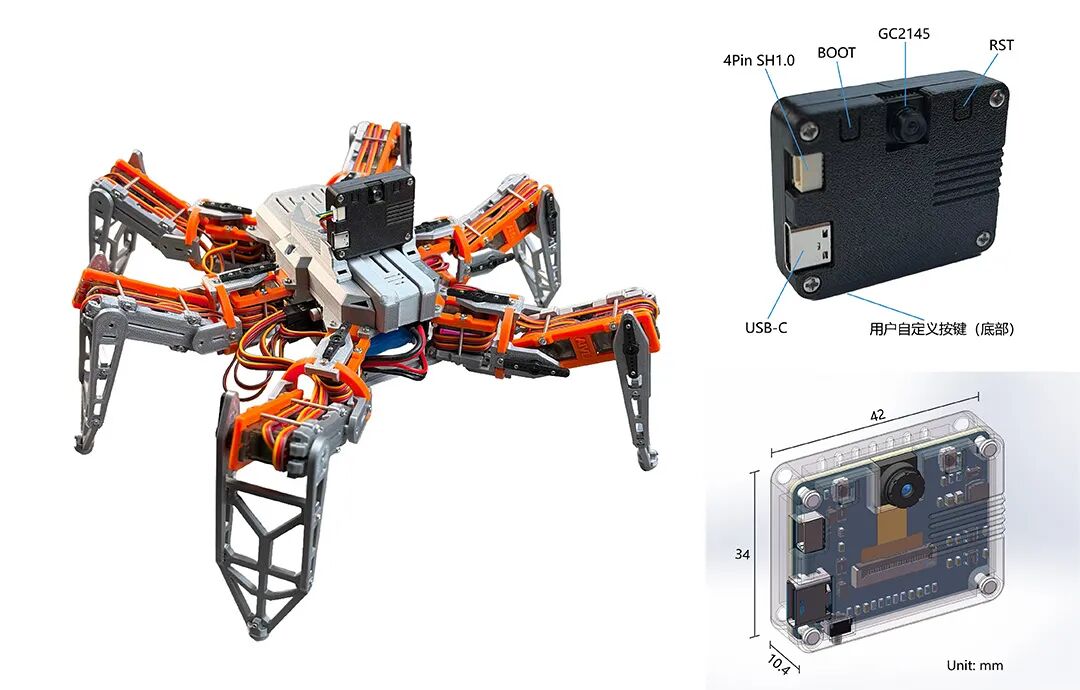
我设计它时想做的是一块适合装在机器人上的视觉板。它能自己开网页预览、做 Wi-Fi 图传,也能把板上视觉算法的结果通过 UART 交给机器人。
核心是 ESP32-S3-WROOM-1-N16R8 和 GC2145 摄像头,板上有 16 MB Flash、8 MB PSRAM;USB-C 用于烧录和调试,4Pin 接口负责供电及与机器人主控通信。摄像头有独立的电源控制,固件可以对它断电重启。
NodeHexa 的 GitHub 工程已经加入图传功能。已有该六足机器人的同学,配上这块板子,使用对应的主控和相机固件,按说明接到主板标有UART的接口,就可以在控制网页体验图传。
三、板上还试了手部检测和黑线巡线
图传之外,我还逐项测试了一些轻量视觉算法。这次先放两个比较直观的 Demo。
第一个是手部检测。画面里出现手时,板子会标出手的位置。它目前做的是“找到手”,还没有识别具体手势,也不输出手指关键点。
第二个是黑线巡线。镜头对着浅色底面上的深色线,程序会从画面下半部分找出线路,给出方向和横向偏移。以后可以把这个结果作为机器人调整方向的输入。
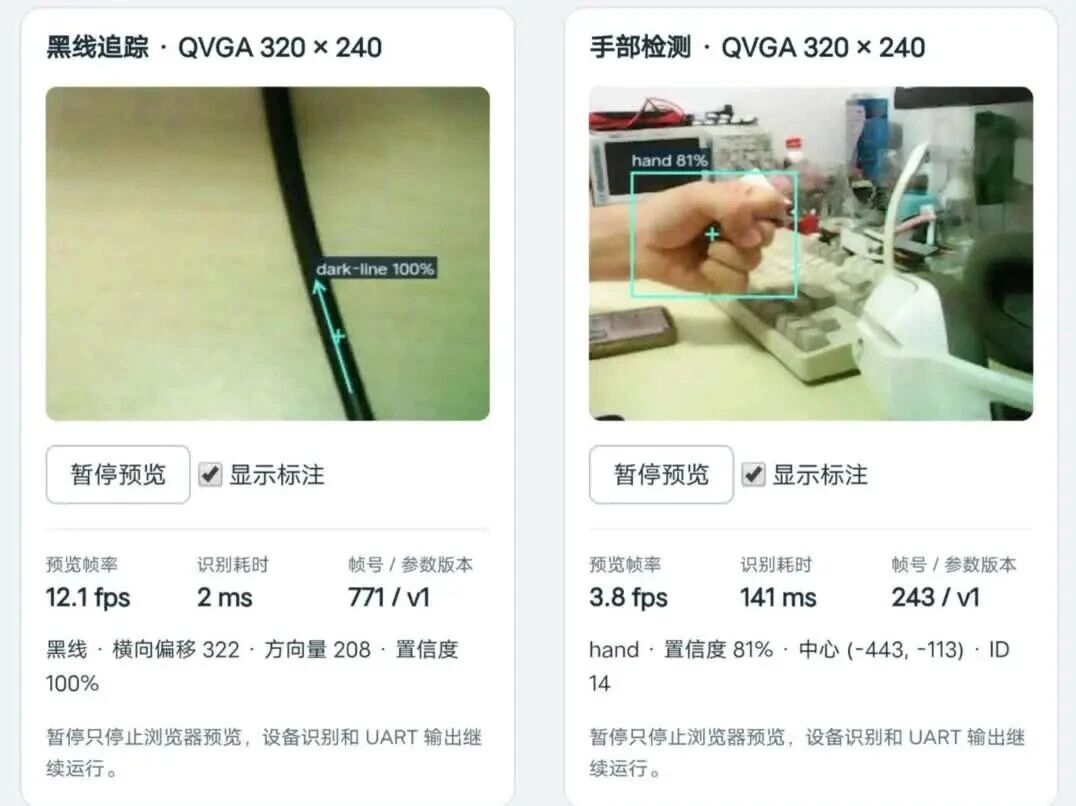
颜色目标、人脸、行人、猫狗检测,以及运动检测等,也已分别在板上完成基础功能测试。
这些目前是独立视觉例程;下一步,我会尝试把识别结果交给 NodeHexa,做一些简单、可验证的视觉任务。验证过的固件、接线和使用步骤,会陆续整理进产品配套资料。
四、其他正在继续推进的工作
最近还给 NodeHexa 做了手柄控制。考虑到手柄所需的蓝牙栈和原工程的资源条件,我把这部分做成了独立的 ESP-IDF 工程。手柄会同步上线,新工程作为手柄配套资料提供。
此前演示过对角小跑、原地姿态调节的 12 自由度四足机器人 Gizmo,也就是六足图传视频里出镜的机械狗,目前基础功能开发已基本收尾。
除此之外,我近期正式开启 FOC 相关实践。虽然已经积累了不少理论知识,但这是第一次落地硬件实操,这件事也搁置许久。本次打算从当下热门的轮腿机器人切入,相关进展敬请期待!
讨论 · 0
分享你的问题与实践经验。
登录参与讨论